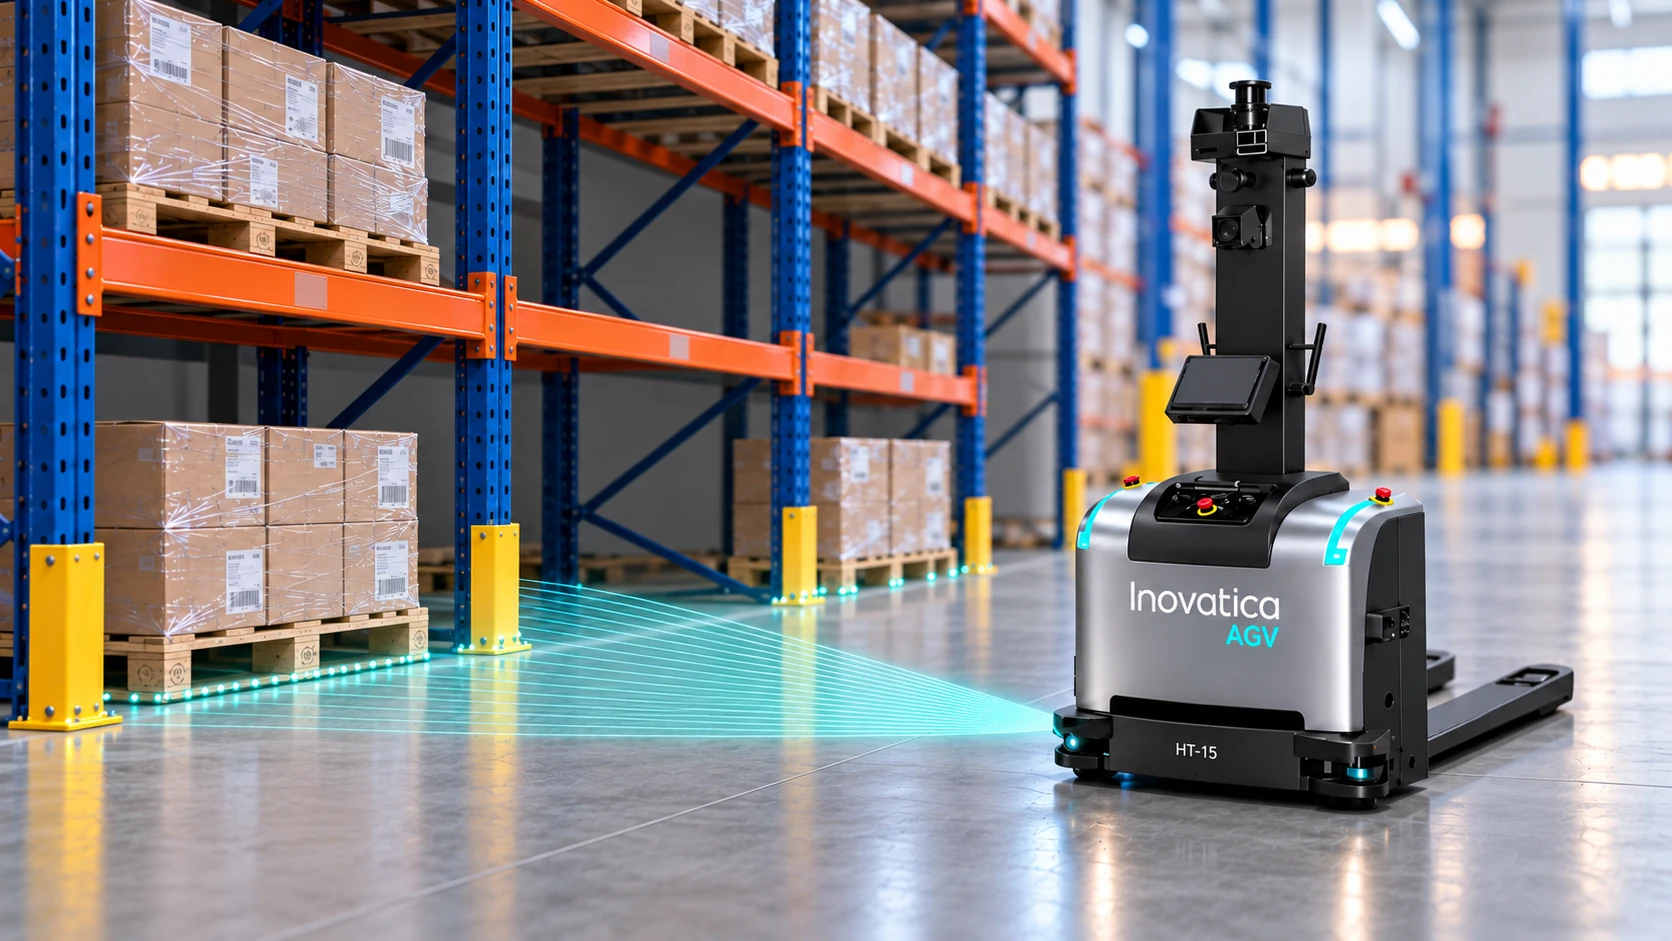
Przejazd robota i odczyt na tej samej osi czasu.
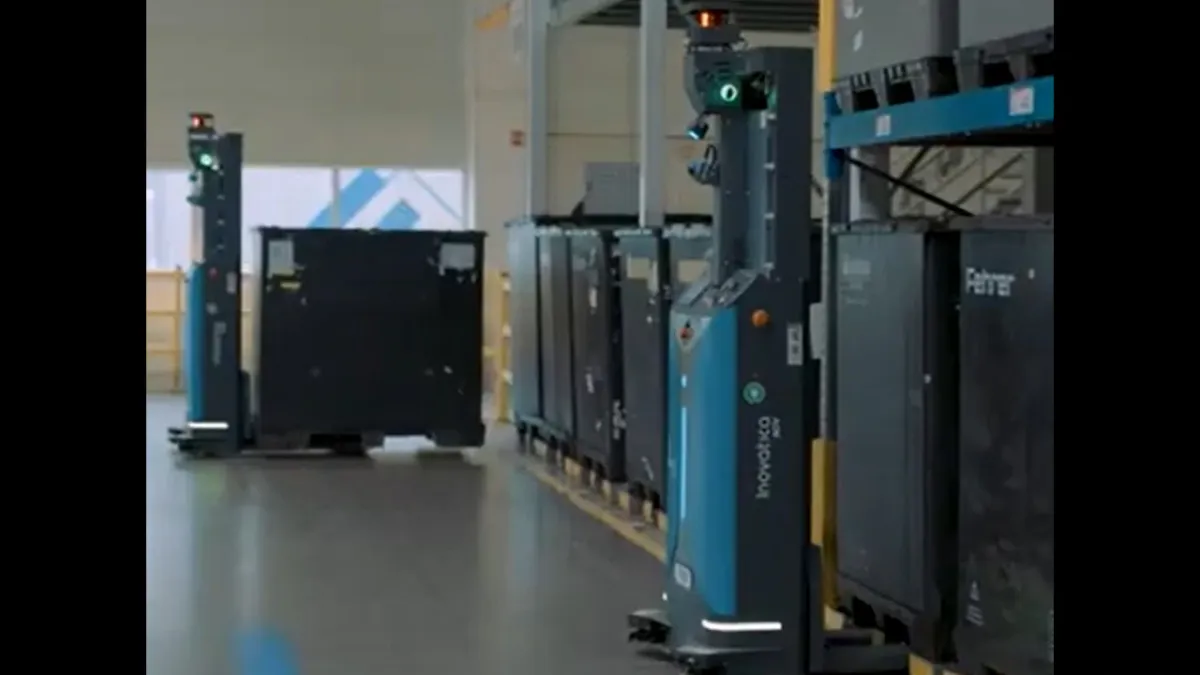
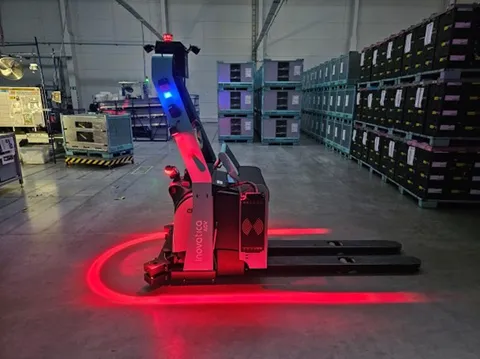
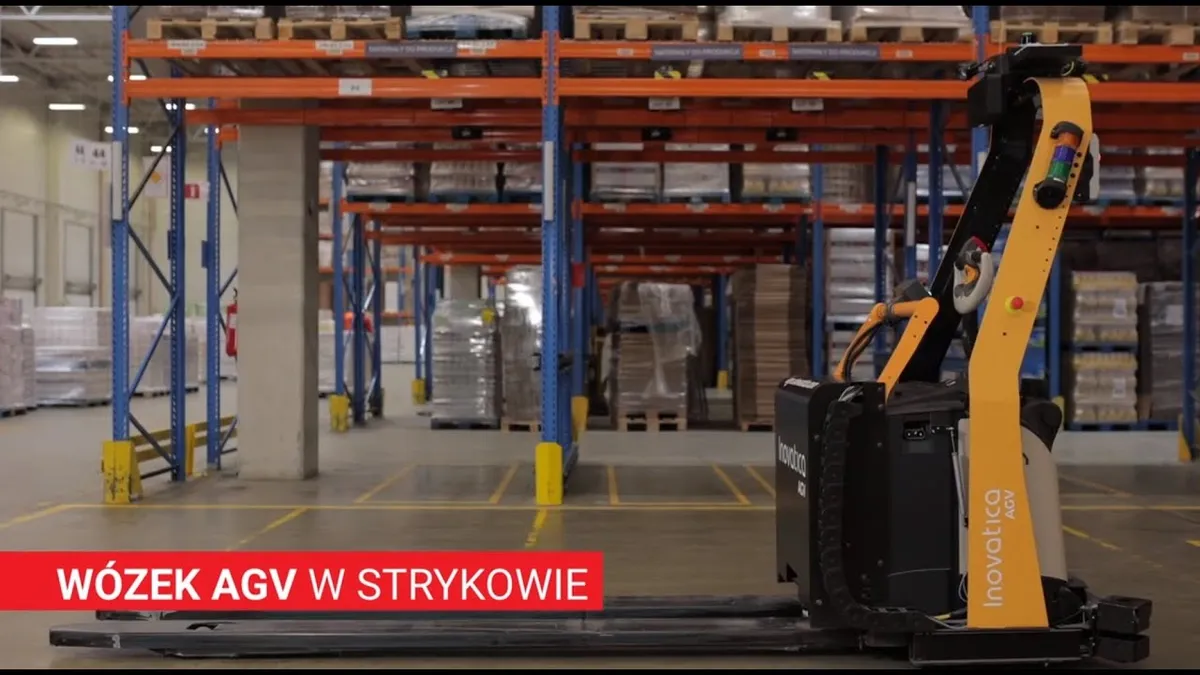
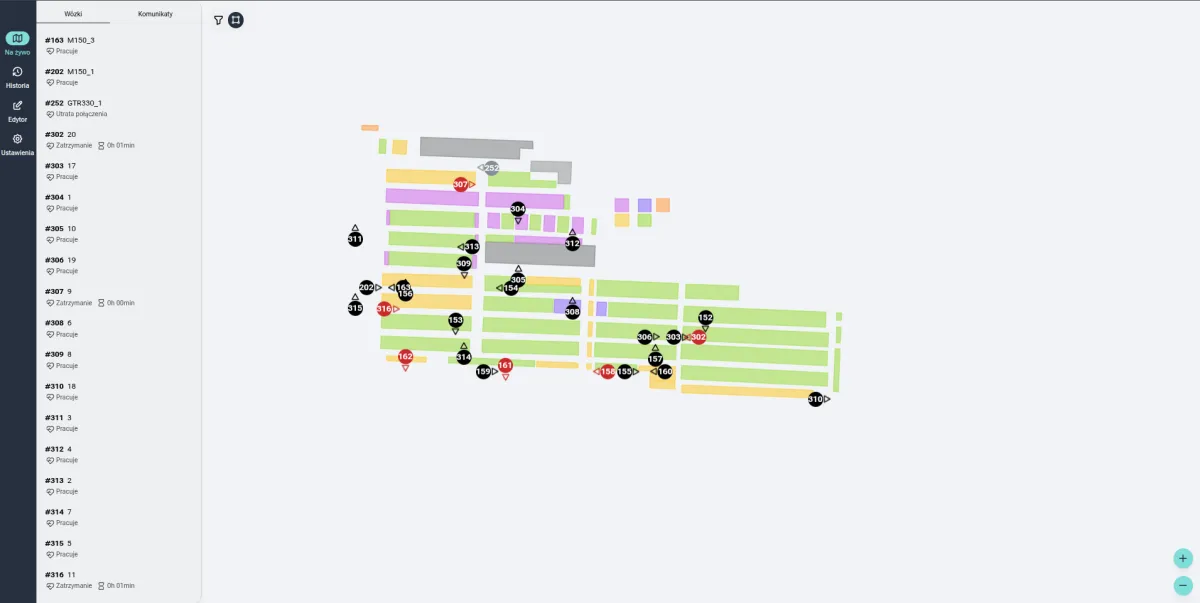
Na jednym ekranie zobaczysz mapę z obserwacjami LiDAR, listę lokalizacji i nagranie robota w hali. Kolory miejsc zmieniają się wraz z dostępnymi danymi.
Wolne miejsce wymaga potwierdzenia.
Brak wykrytych punktów nie wystarcza, aby uznać miejsce za wolne. Oprogramowanie uwzględnia również przebieg promieni LiDAR i to, czy obejmują wymagany obszar.
Zajęte
Potwierdzone punkty w obszarze miejsca wskazują na obecność ładunku lub innej przeszkody.
Wolne
Obserwacje potwierdzają widoczność wymaganego obszaru i przejście promieni poza jego granicę.
Nieznane
Promienie mogą przecinać miejsce, ale nie potwierdzać całej wymaganej powierzchni. Przy częściowym widoku lub braku aktualnych danych status pozostaje nierozstrzygnięty.
Każde miejsce oceniane osobno.
- 01
Zdefiniuj miejsca na mapie
Obrys musi uwzględniać rzeczywiste wymiary palety, wystający ładunek i tolerancję odkładania.
- 02
Obserwuj podczas przejazdu
Dwa boczne LiDAR-y dostarczają punkty i promienie, które oprogramowanie odnosi do lokalizacji robota oraz mapy.
- 03
Odczytaj aktualny stan
Każde pole otrzymuje własną ocenę. Po utracie wystarczających danych status wraca do „nieznane”.
Co potwierdzają obserwacje LiDAR?
Punkty na ładunku wskazują zajęte miejsce. Potwierdzony prześwit pozwala oznaczyć miejsce jako wolne.
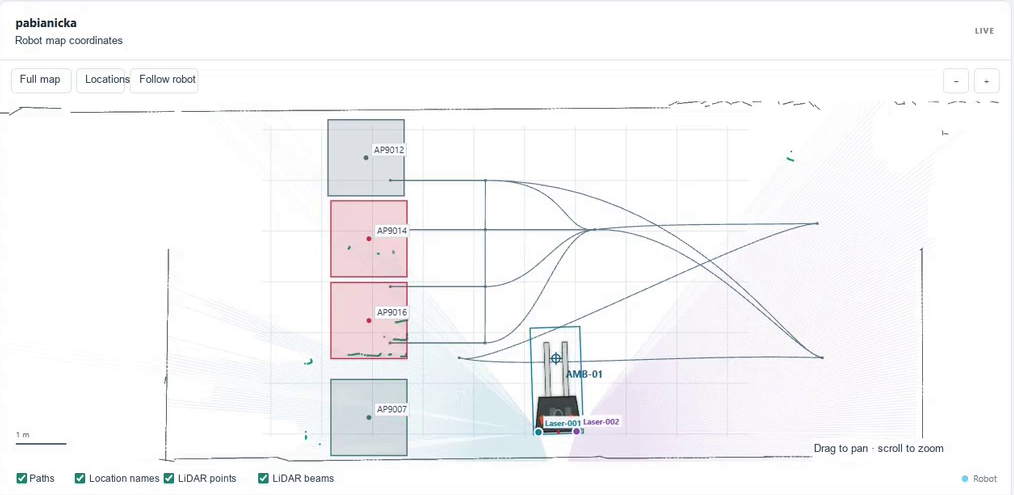
Zajęte: punkty wewnątrz miejsca
Na czerwonych polach AP9014 i AP9016 widać punkty odbicia od obiektu. Potwierdzone obserwacje wewnątrz ich obrysu dają status „Occupied”. Oceniane są poszczególne miejsca, a nie cały rząd.
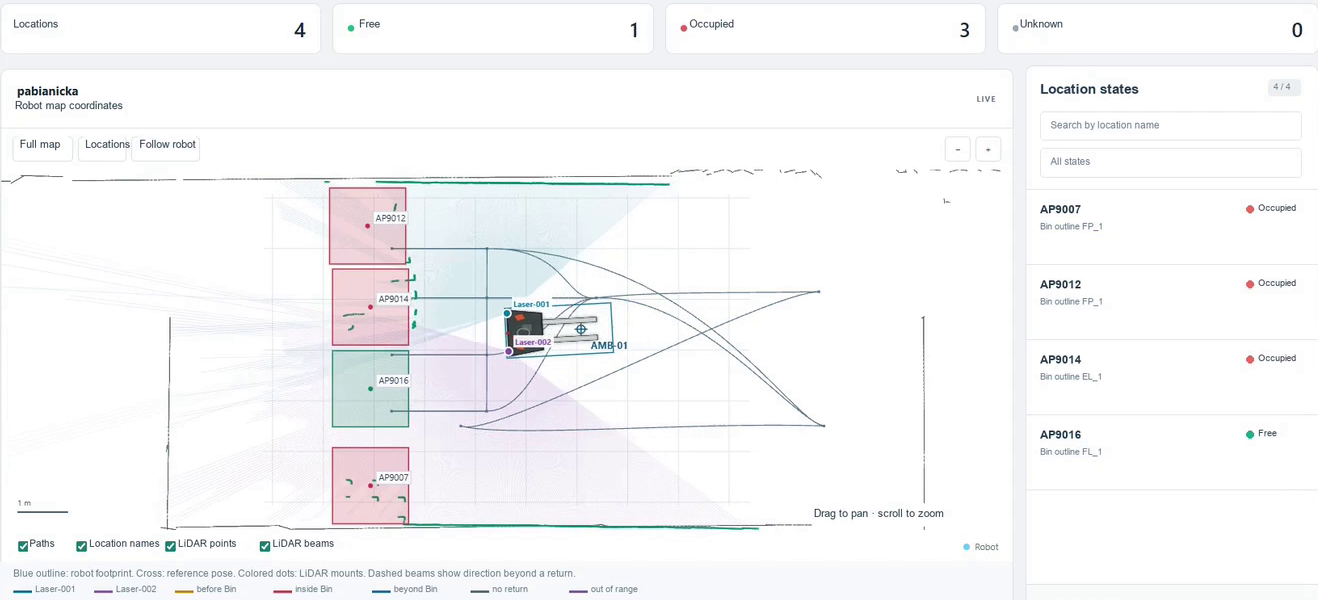
Wolne: potwierdzony prześwit
Zielone pole AP9016 ma status „Free”, a pozostałe trzy są zajęte. Wolne miejsce wymaga obserwacji całego wymaganego obszaru i promieni sięgających poza jego przeciwległą krawędź. Samo nałożenie linii skanu na pole nie wystarcza.
Najpierw sprawdzamy warunki w hali.
Funkcja może wspierać ocenę dostępności miejsc w buforach i strefach odkładania palet. Przydatność oraz sposób wykorzystania statusów trzeba zweryfikować dla konkretnego układu i procesu.
Geometria i ładunki
Układ miejsc, typy palet, zwisy ładunku oraz odstępy pomiędzy polami.
Widoczność podczas jazdy
Położenie czujników, trasa robota, przesłonięcia i aktualność lokalizacji na mapie.
Zasady reakcji
Sposób obsługi stanu „nieznane” i zakres połączenia z logiką transportu oraz systemami zakładu.