Omijanie przeszkód 3D
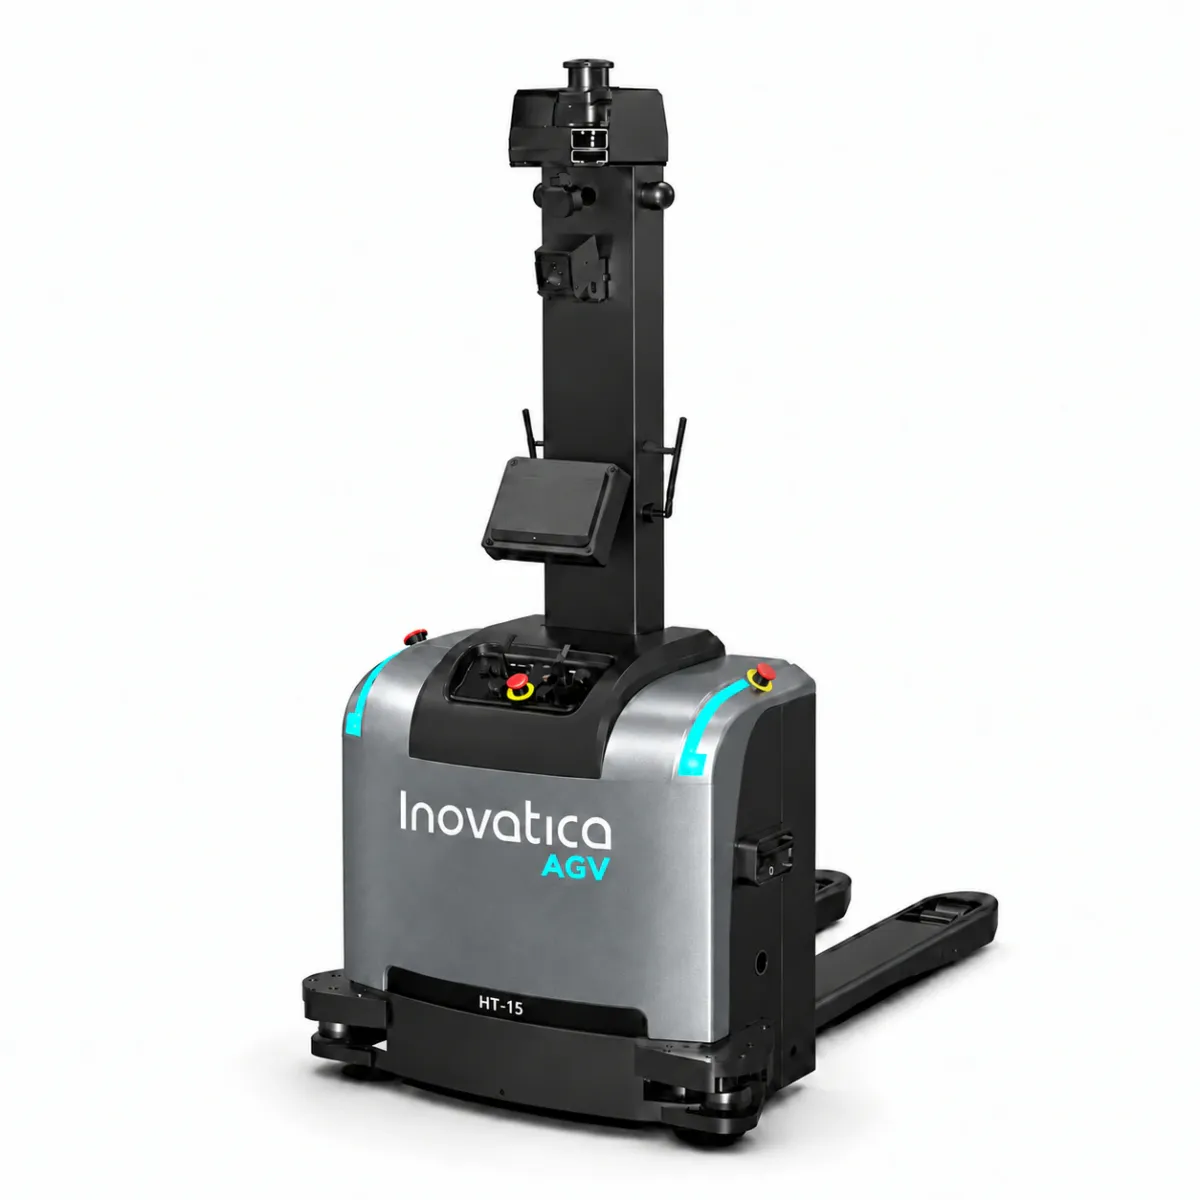
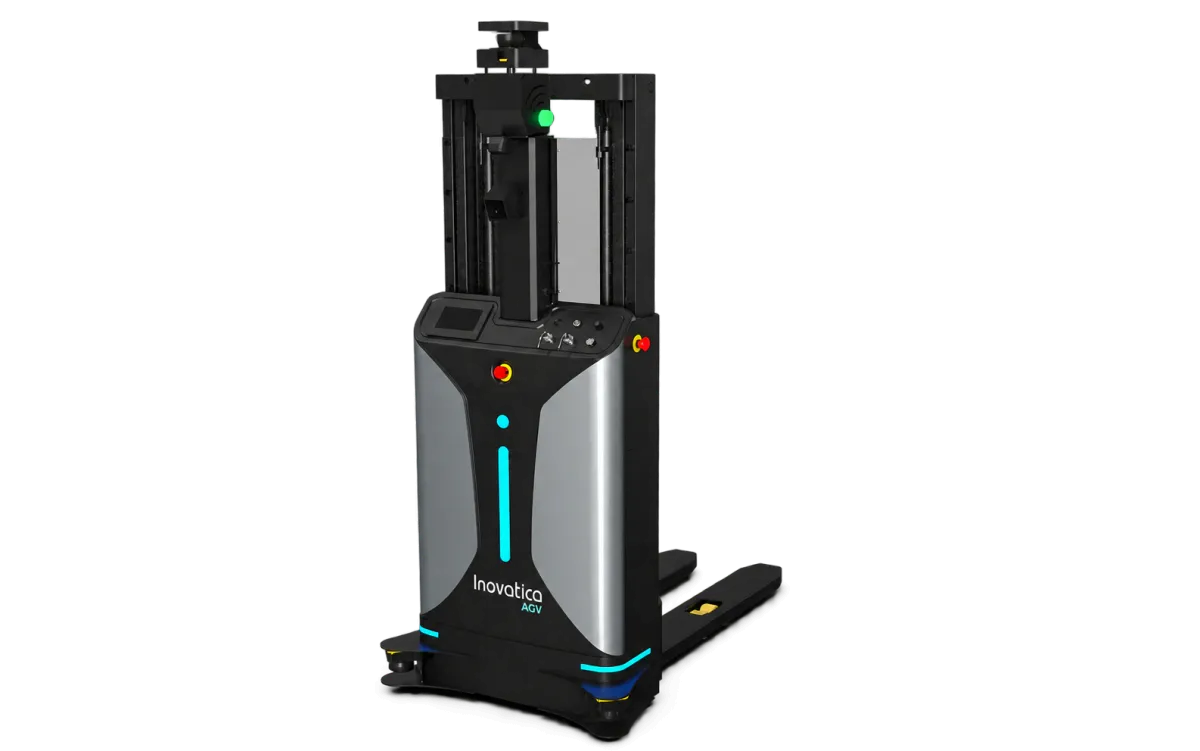
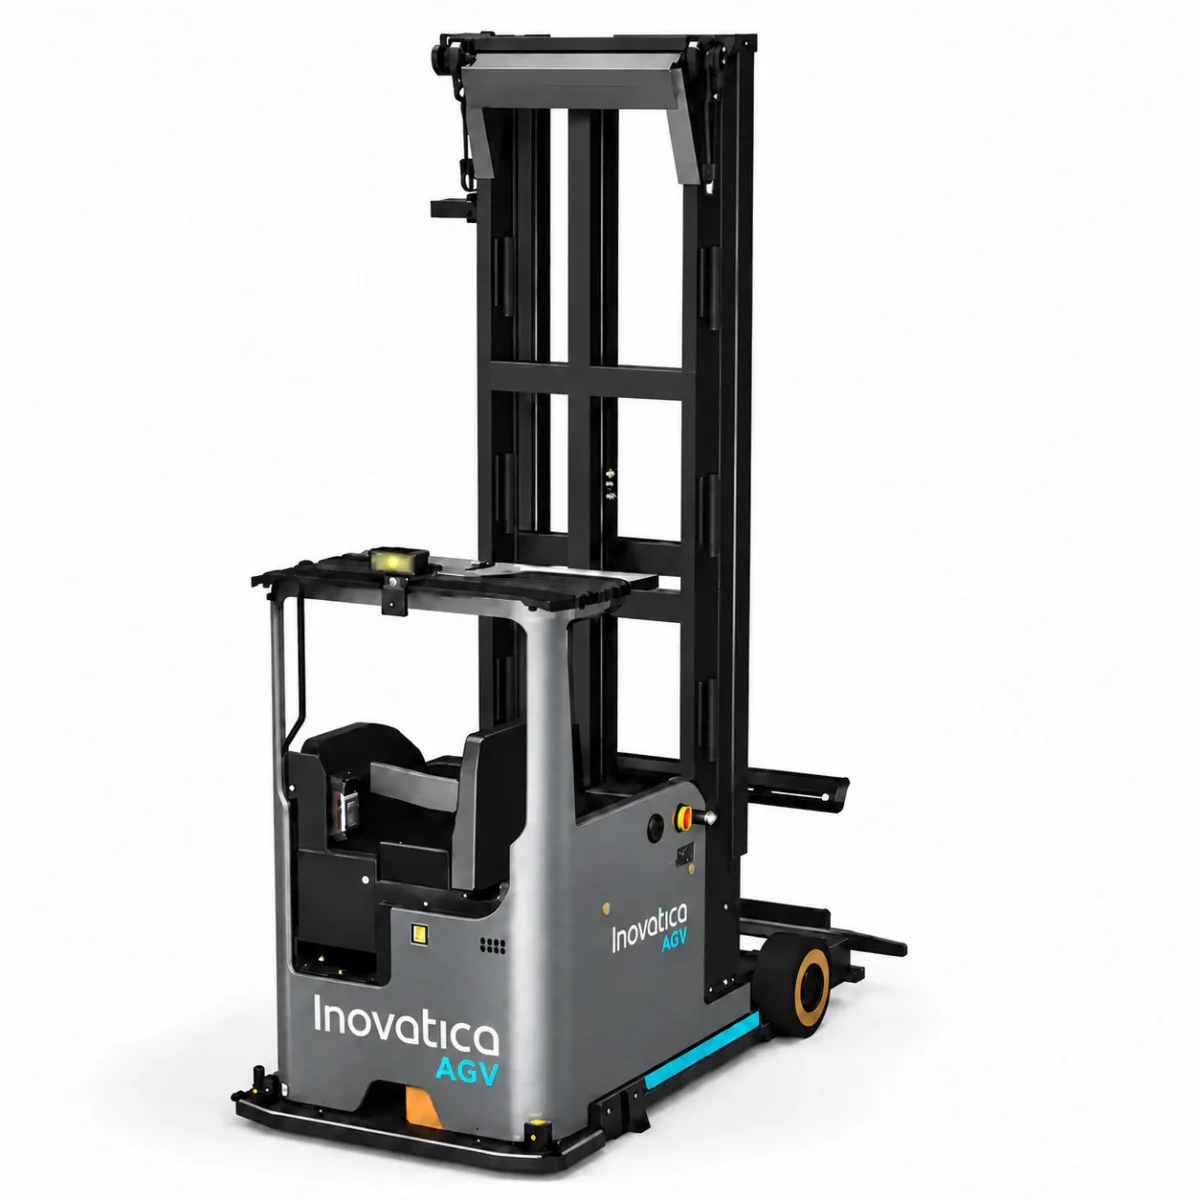
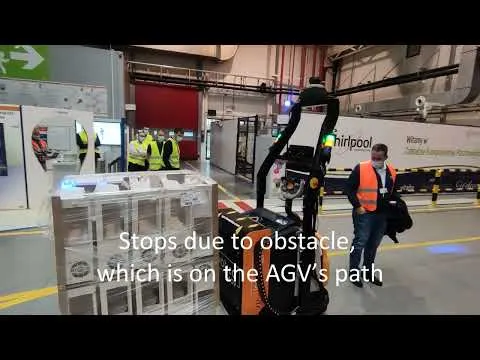
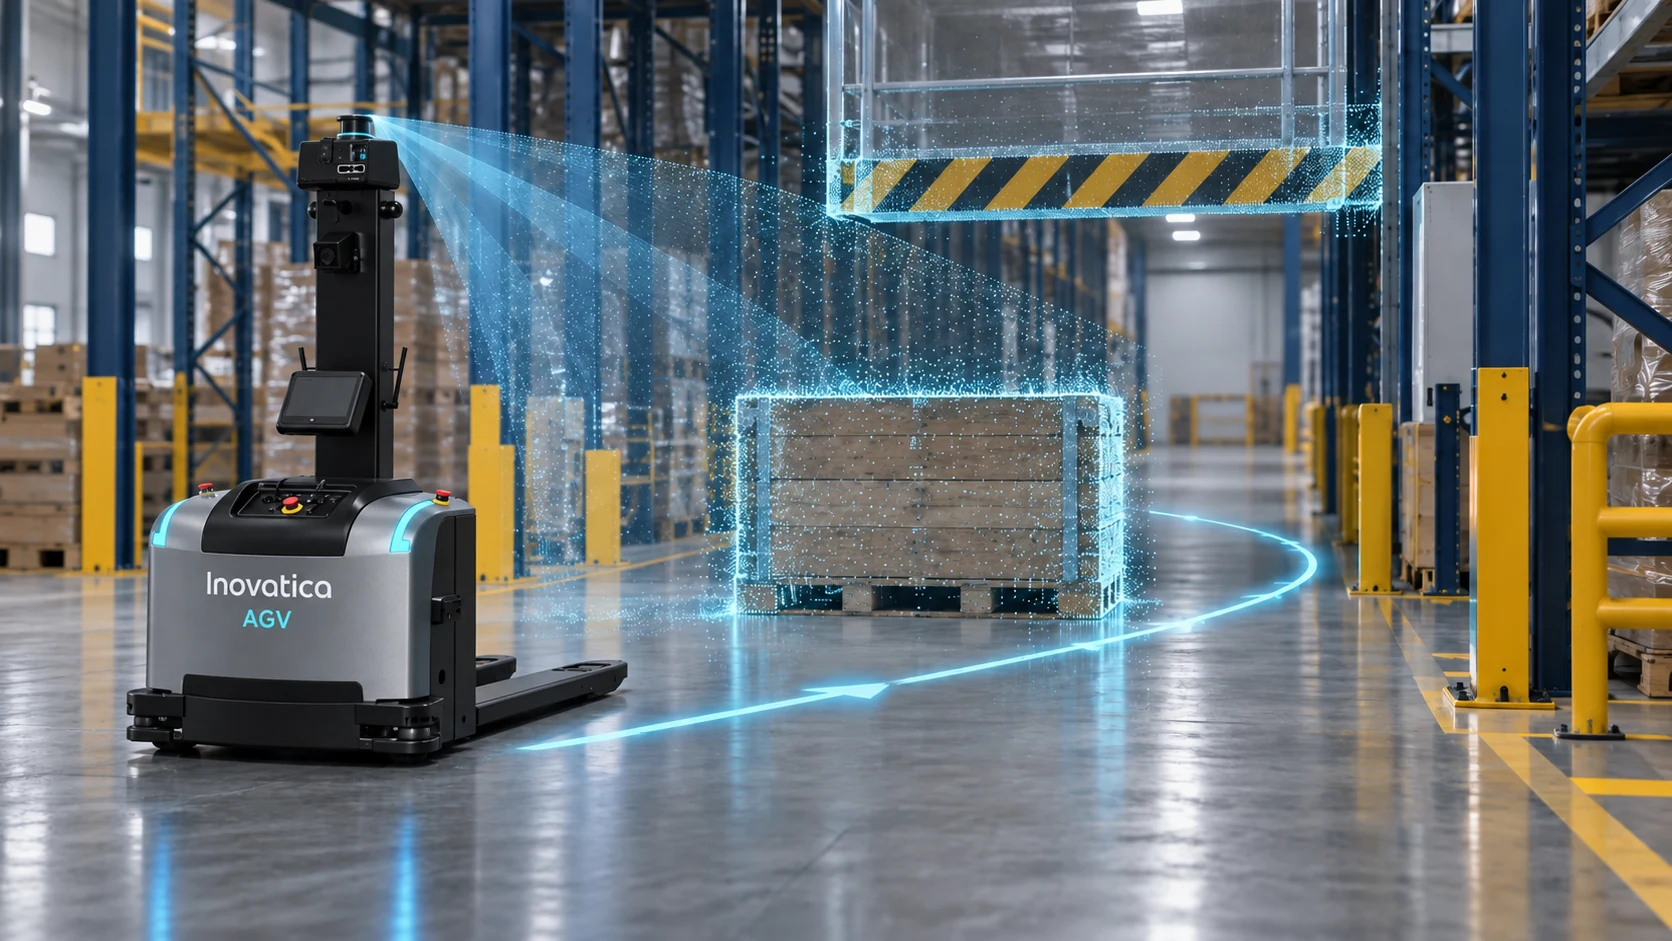
Kamera głębi 3D połączona ze sterownikiem wózka analizuje przestrzeń przed AGV w czasie rzeczywistym. Pozwala dostrzec przeszkody powyżej płaszczyzny skanera 2D, a po zablokowaniu przejazdu może pomóc wyznaczyć bezpieczny objazd i powrót na trasę.
Skan 3D → ocena blokady → objazd
Wykrycie w 3D
Kamera głębi tworzy chmurę punktów przed wózkiem i rozpoznaje przeszkody także ponad płaszczyzną skanera 2D.
Ocena blokady
System zatrzymuje pojazd i sprawdza, czy przeszkoda znika. Czas oczekiwania przed objazdem określa parametr BlockToAvoidTime.
Objazd i powrót
Jeśli warunki trasy na to pozwalają, nawigacja swobodna wyznacza drogę omijającą przeszkodę, a następnie wraca do zaplanowanego toru.
Co wykrywa kamera 3D?
Detekcja przestrzenna obejmuje obiekty nisko nad podłogą i wyżej położone elementy, których płaski skan może nie objąć.
- niedomknięty szlaban
- ładunek wystający z regału
- uniesione widły ręcznego wózka
- paleta odłożona na trasie
Parametry opisanej konfiguracji
- Zasięg obserwacji przed pojazdem
- do 3,5 m
- Przykładowy montaż kamery
- 1,5 m / 58,5°
Geometrię montażu, zasięg i dopuszczalność objazdu należy potwierdzić dla konkretnego wózka i hali.