Rozpoznawanie palet
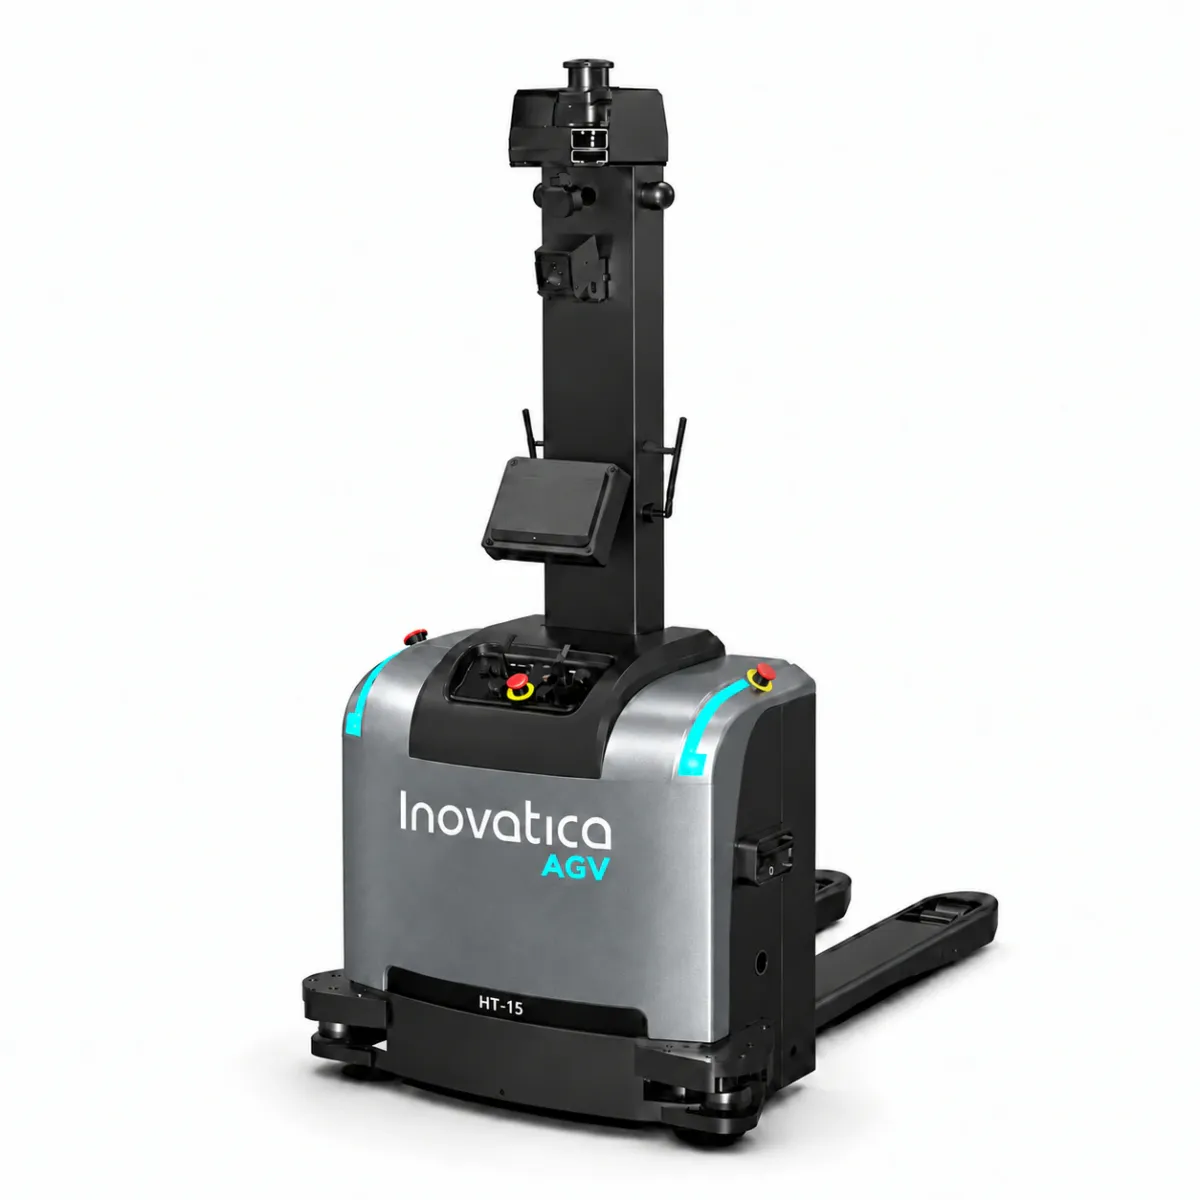
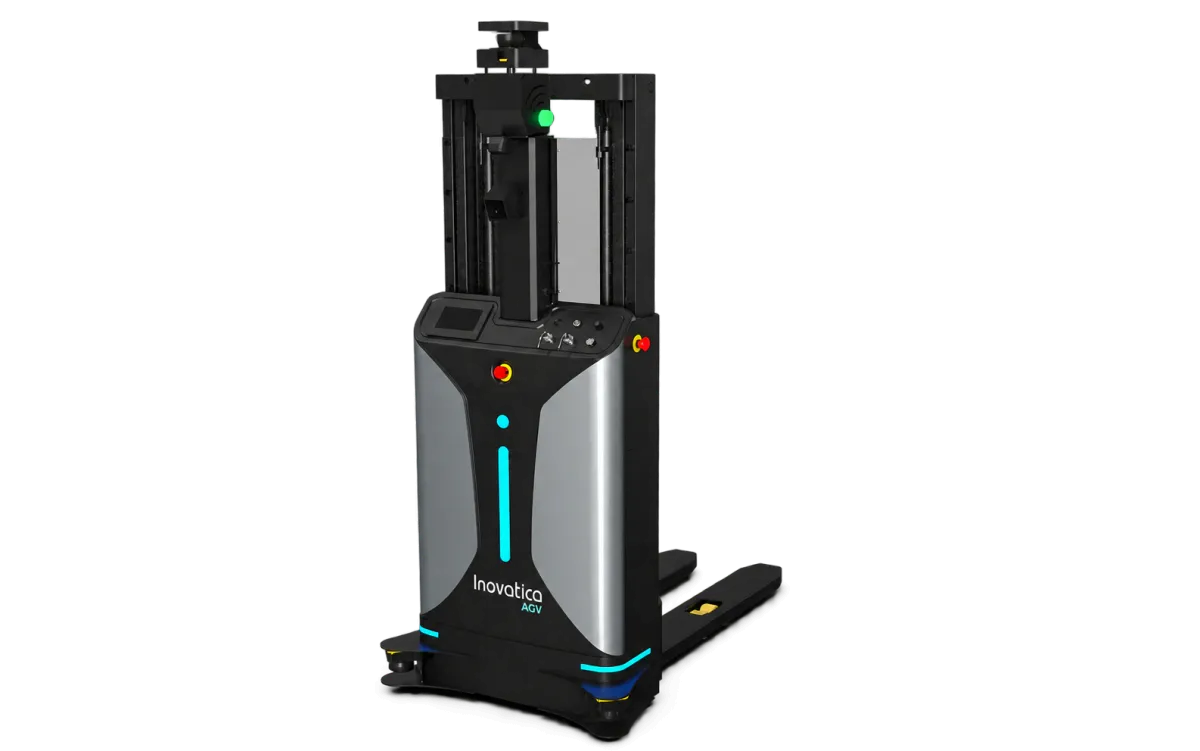
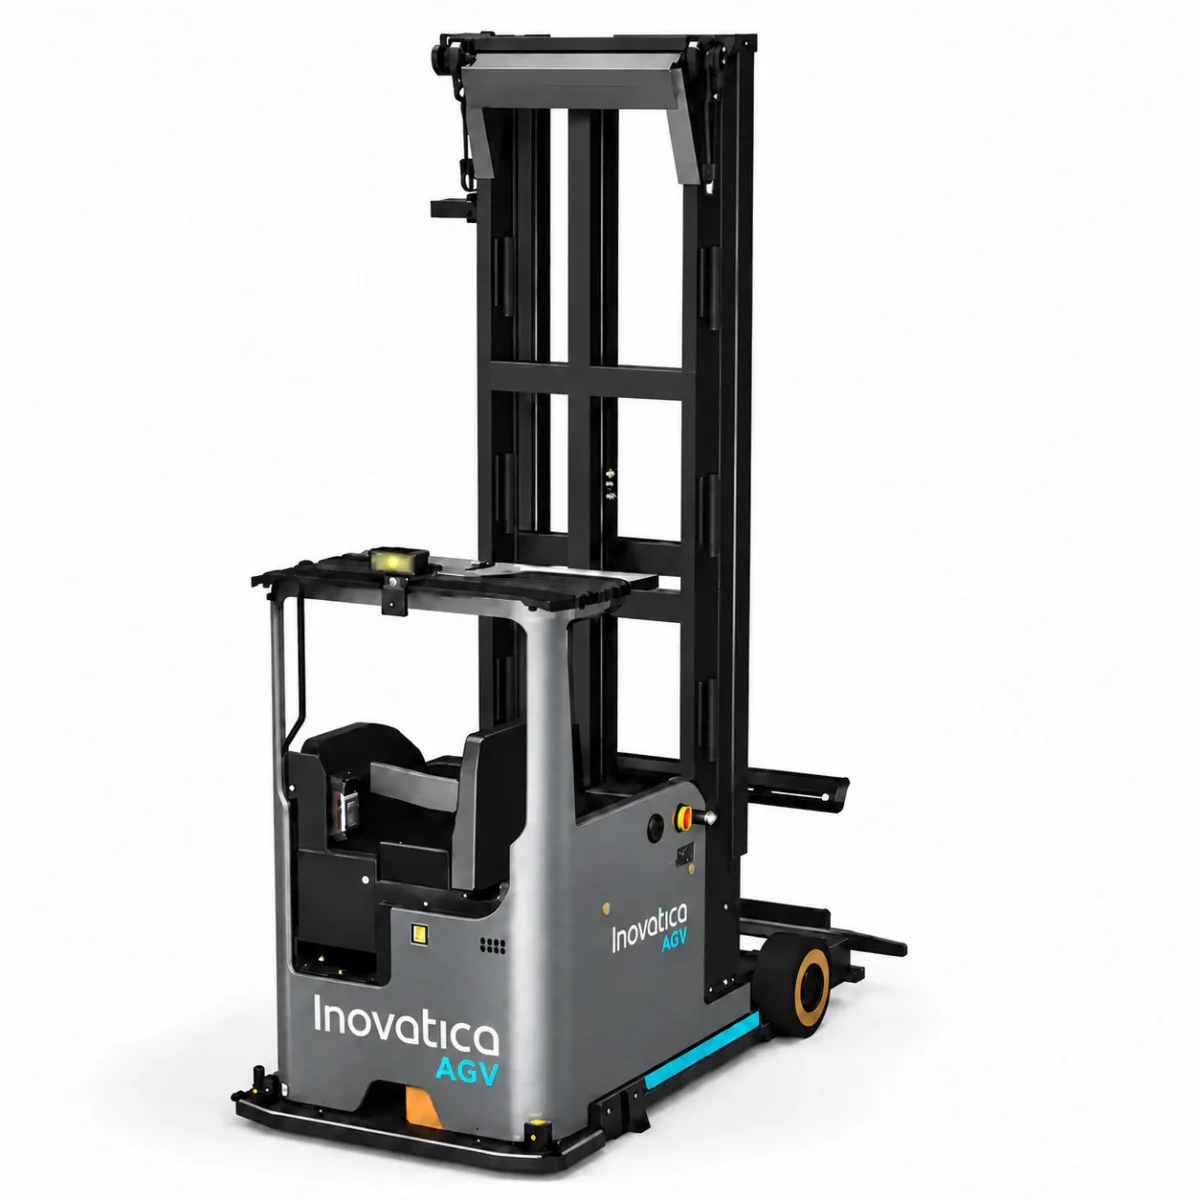
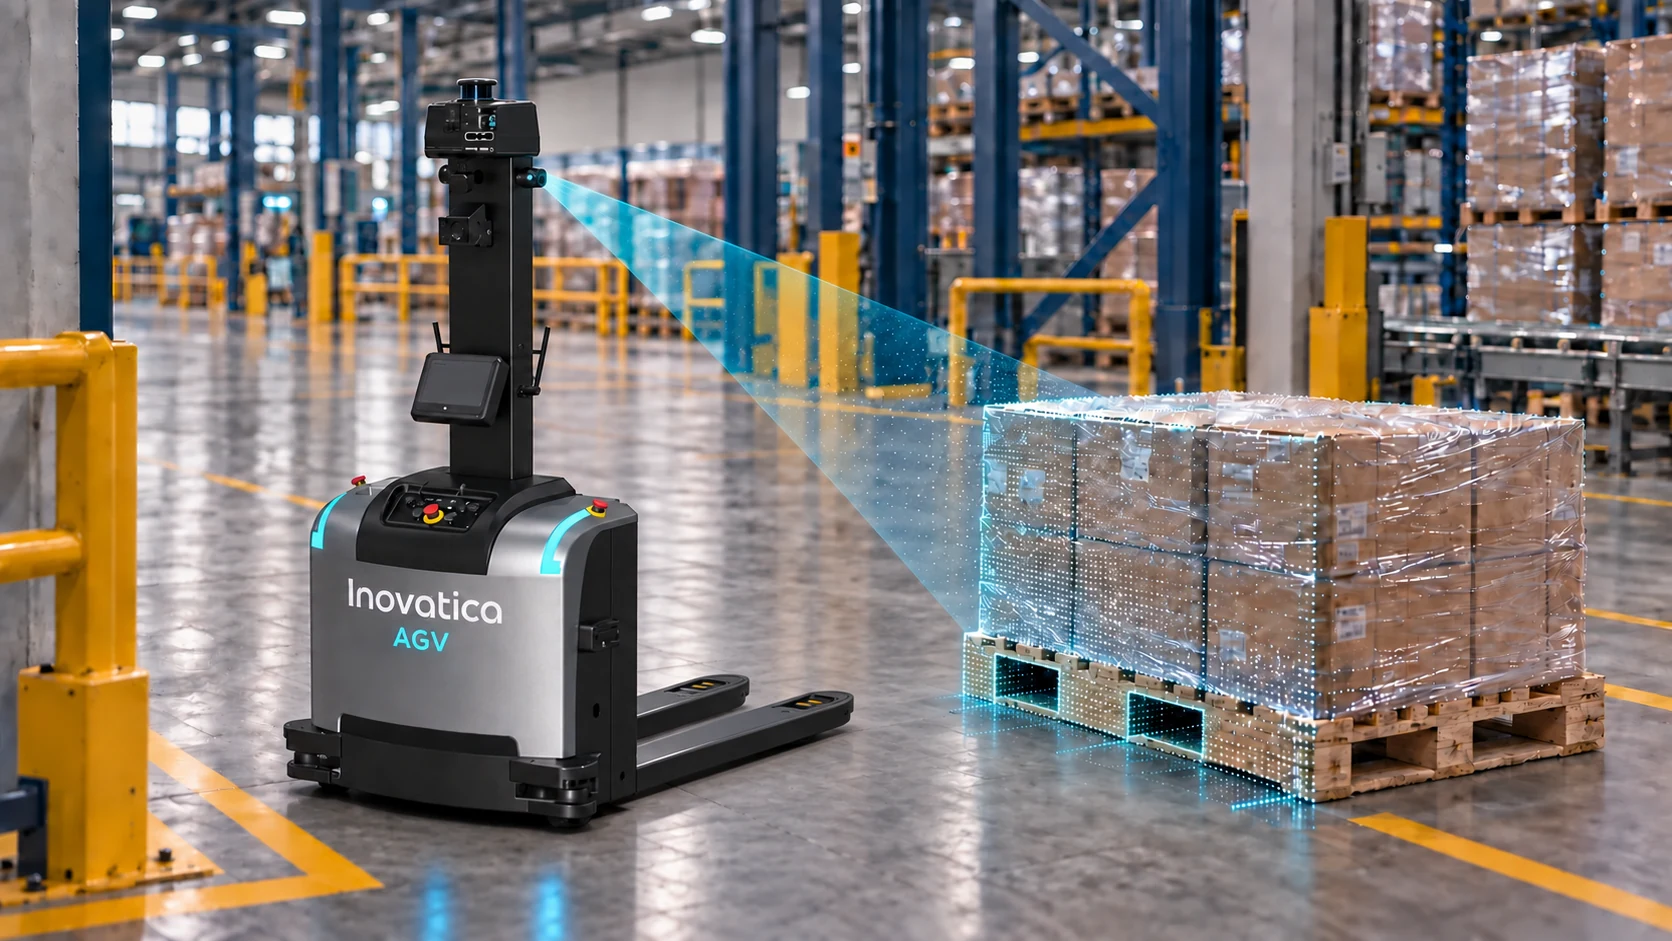
Moduł wizyjny 3D pozwala autonomicznemu wózkowi precyzyjnie pobrać paletę, nawet gdy nie stoi ona idealnie w wyznaczonym miejscu. Kompensuje odchylenia położenia i obrotu, które powstają podczas ręcznego odkładania lub przekazania z przenośnika.
Kamera 3D → pozycja palety → korekta wideł
1
Podejście
Wózek podjeżdża w pobliże palety i zatrzymuje się w punkcie rozpoznania.
2
Skan 3D
Kamera tworzy chmurę punktów, a algorytm AI wyznacza rzeczywiste przesunięcie X, Y, Z i kąt obrotu yaw.
3
Korekta poboru
Wózek koryguje pozycję i tor wideł, aby trafić w otwory palety mimo odchylenia jej ustawienia.
Parametry rozpoznawania
Zakresy zależą od modelu i geometrii palety; należy je potwierdzić dla konkretnego wdrożenia.
- korekcja kąta obrotu palety
- do 30°
- korekcja przesunięcia bocznego
- do 30 cm
- dokładność rozpoznania i pozycjonowania
- 15 mm
- optymalny dystans rozpoznawania; minimum 30 cm
- 1,0–2,5 m
- typowy czas cyklu pomiarowego
- 0,5–2 s