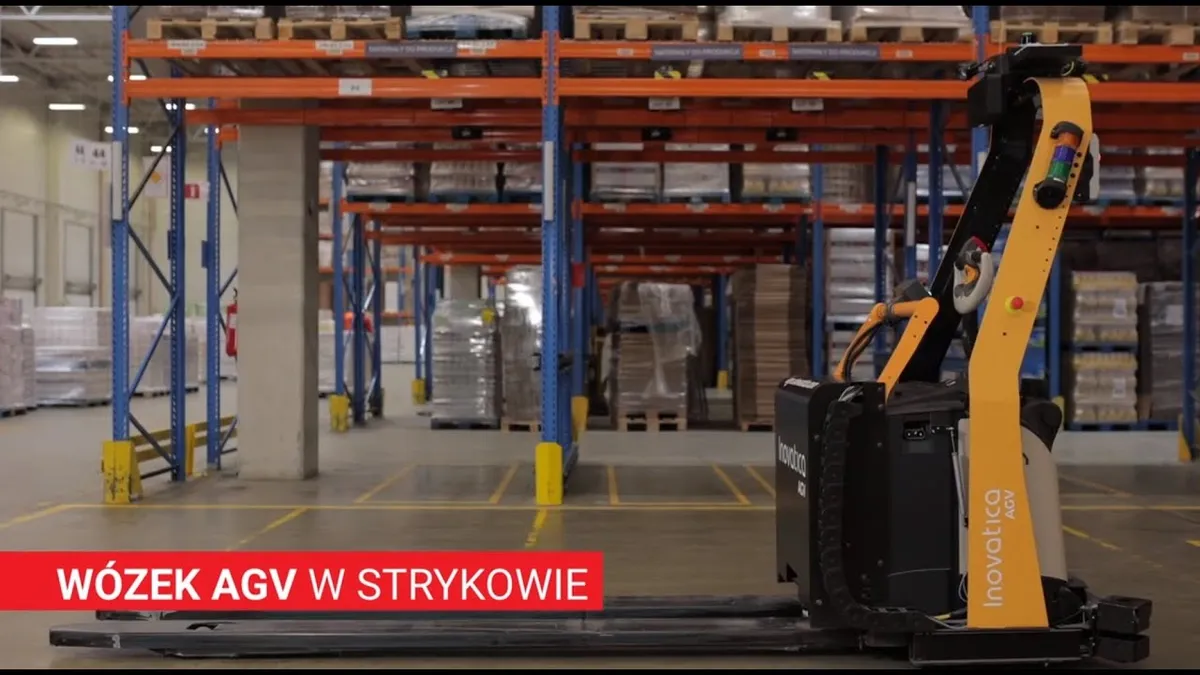
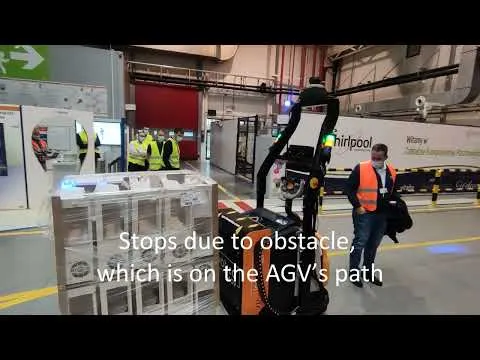
Od zlecenia do wykonanego transportu
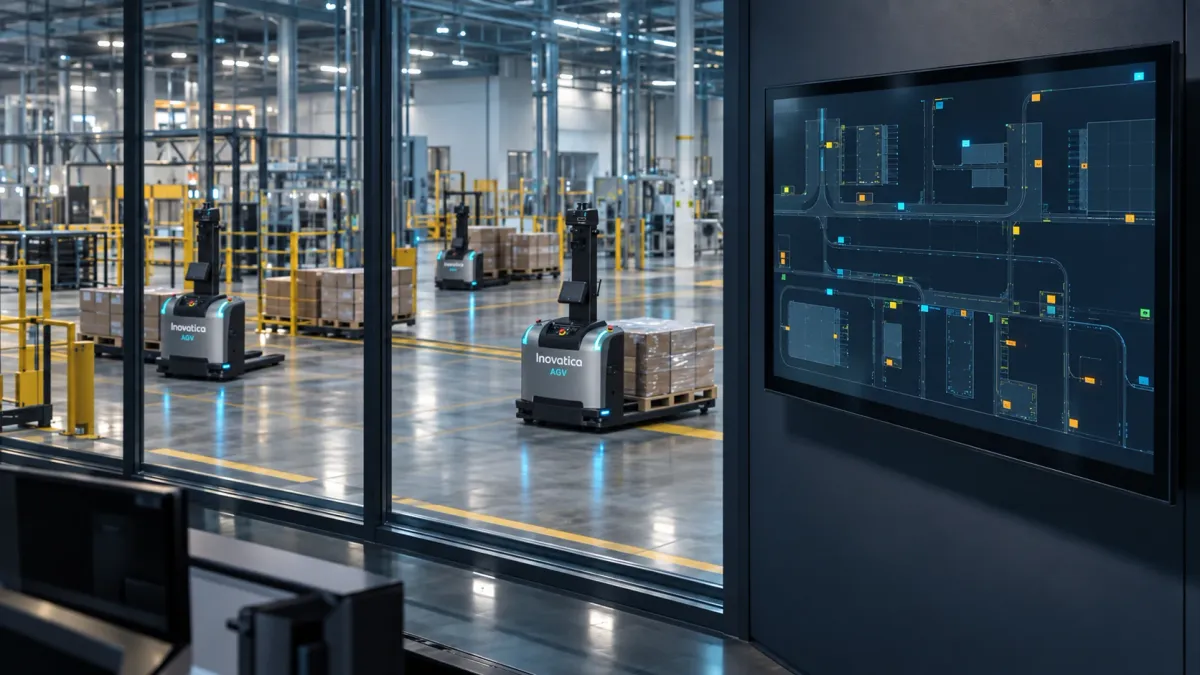
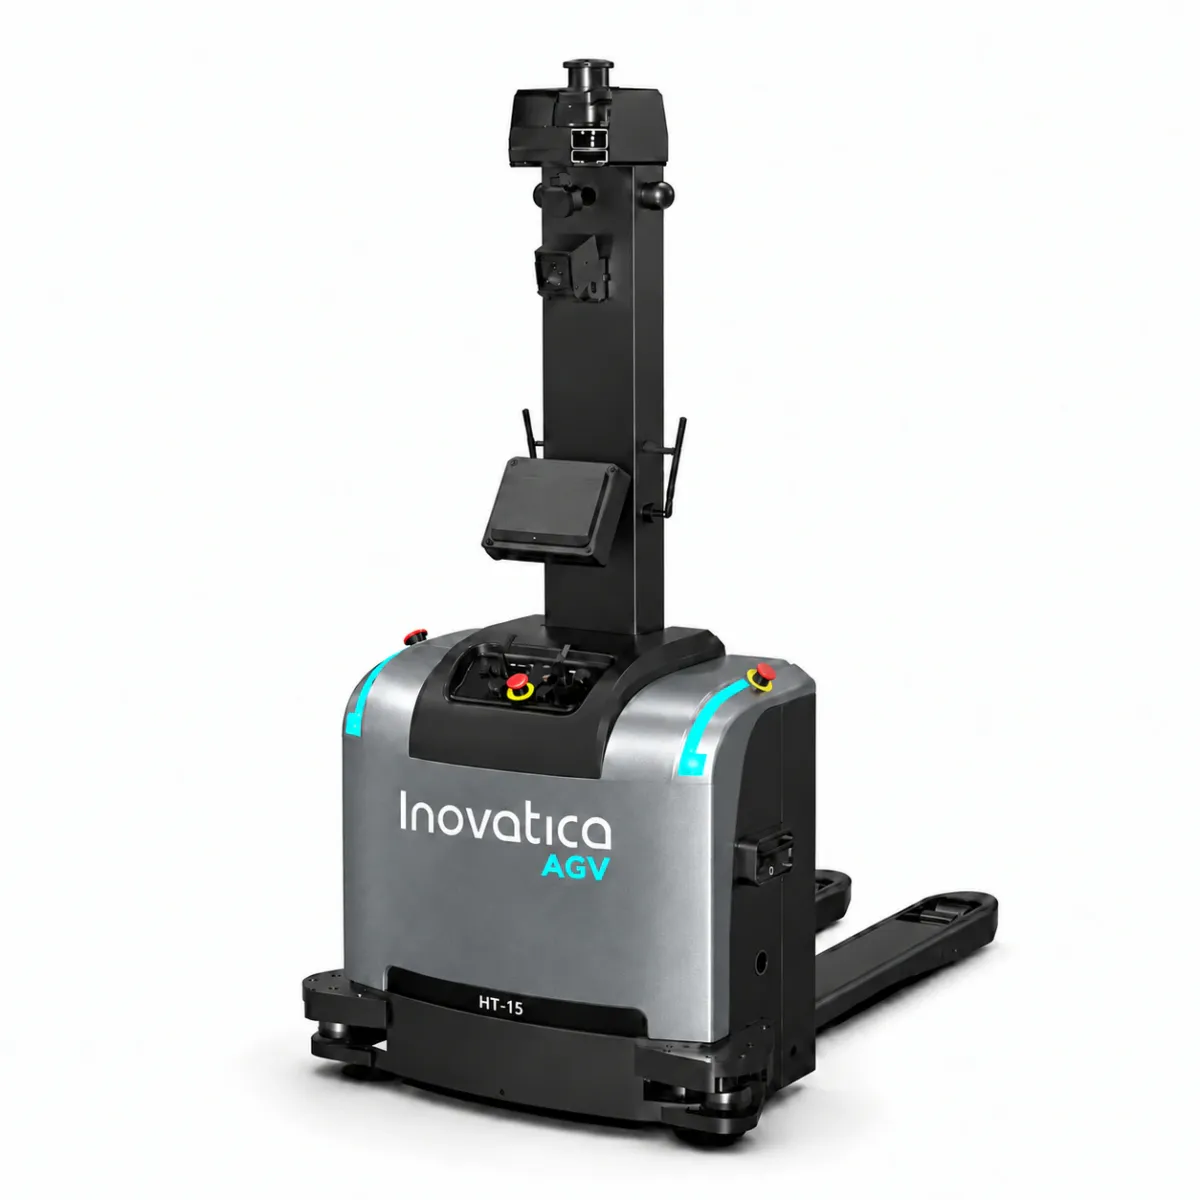
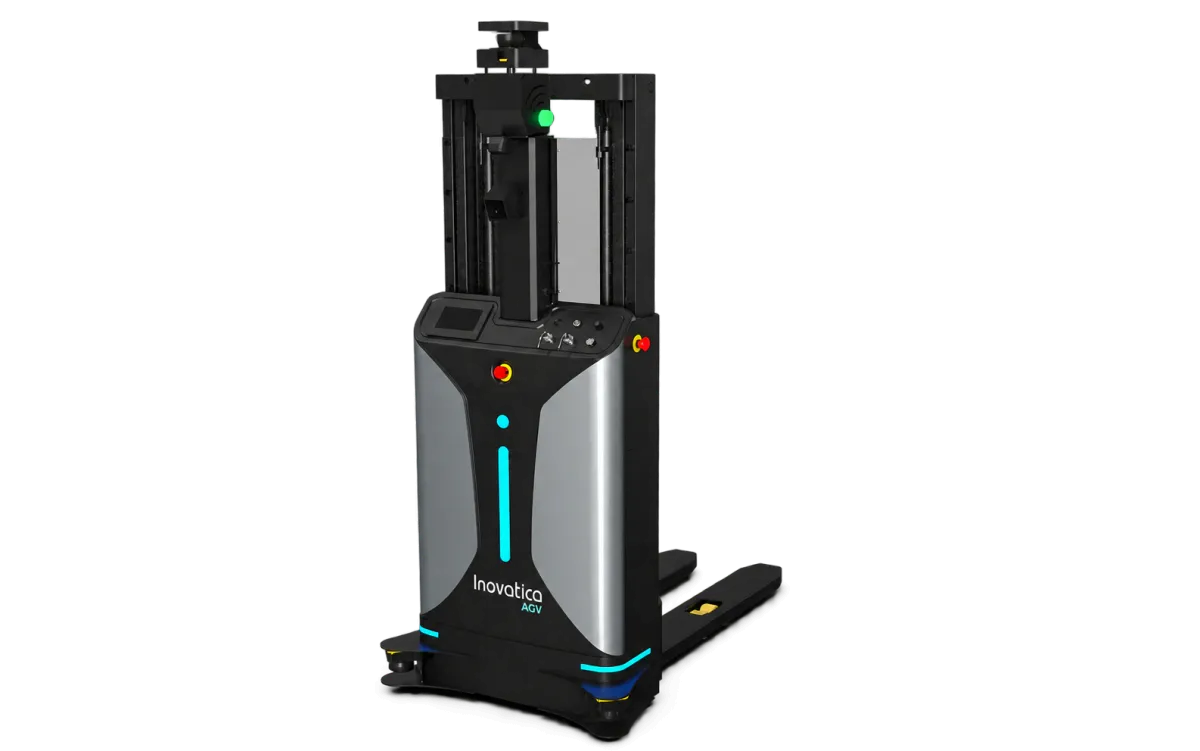
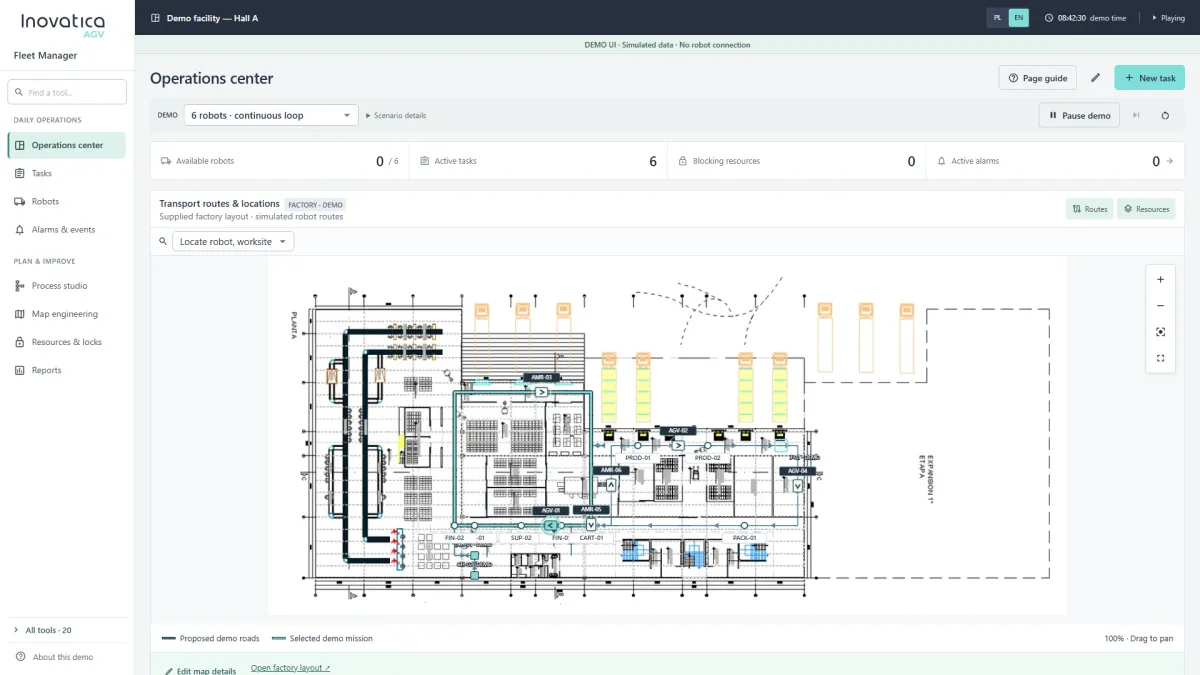
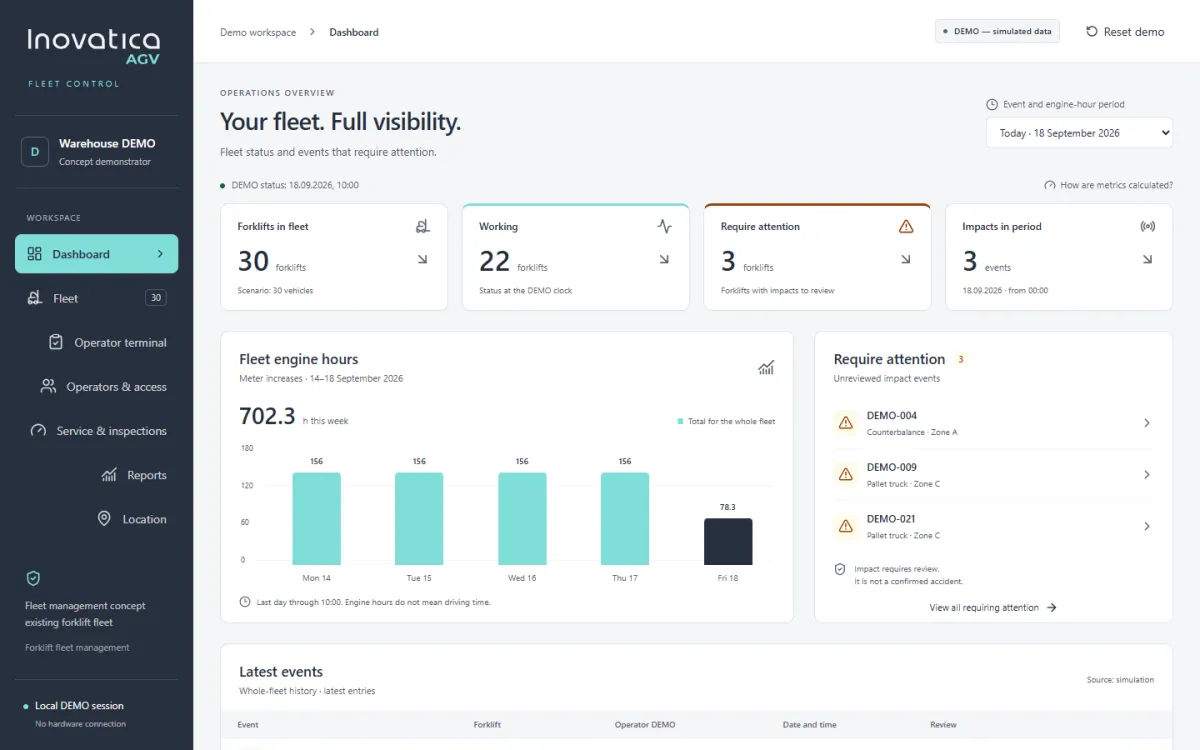
System AGV zaczyna od przyjęcia zadania, przeliczenia priorytetu i przypisania go do właściwego pojazdu w oparciu o bieżącą dostępność, lokalizację, typ nośnika oraz stan procesu.
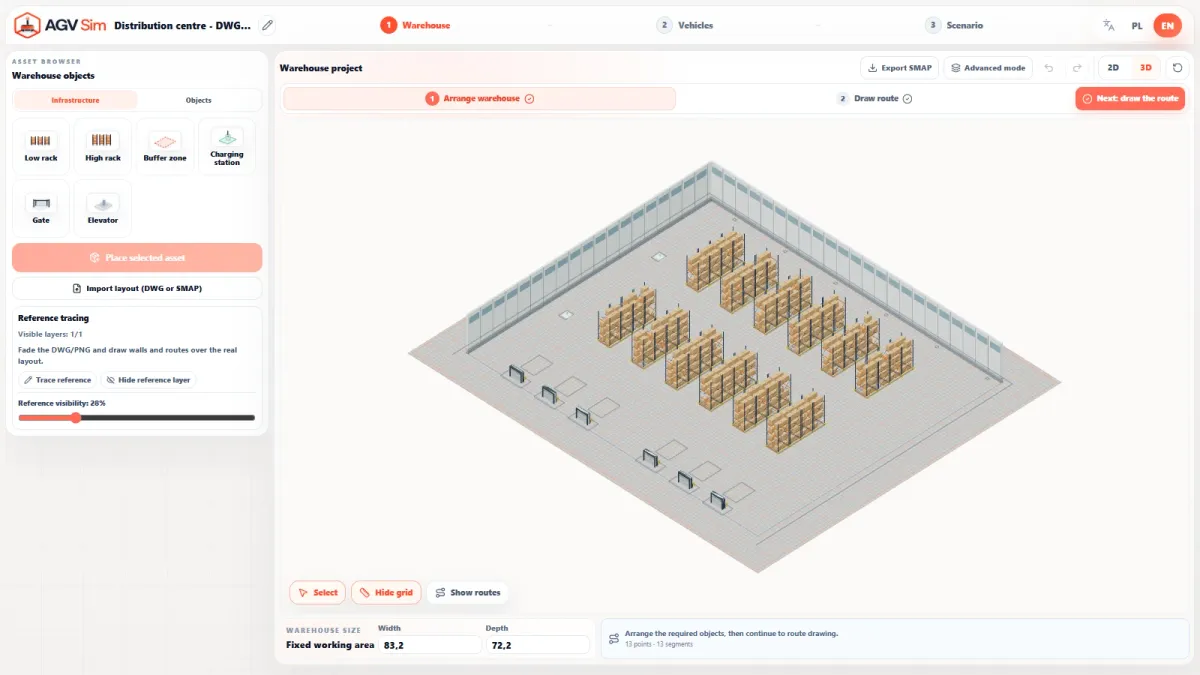
AGV działa dobrze tylko wtedy, gdy logika zleceń, trasy i punkty odkładania są spięte w jeden model sterowania.
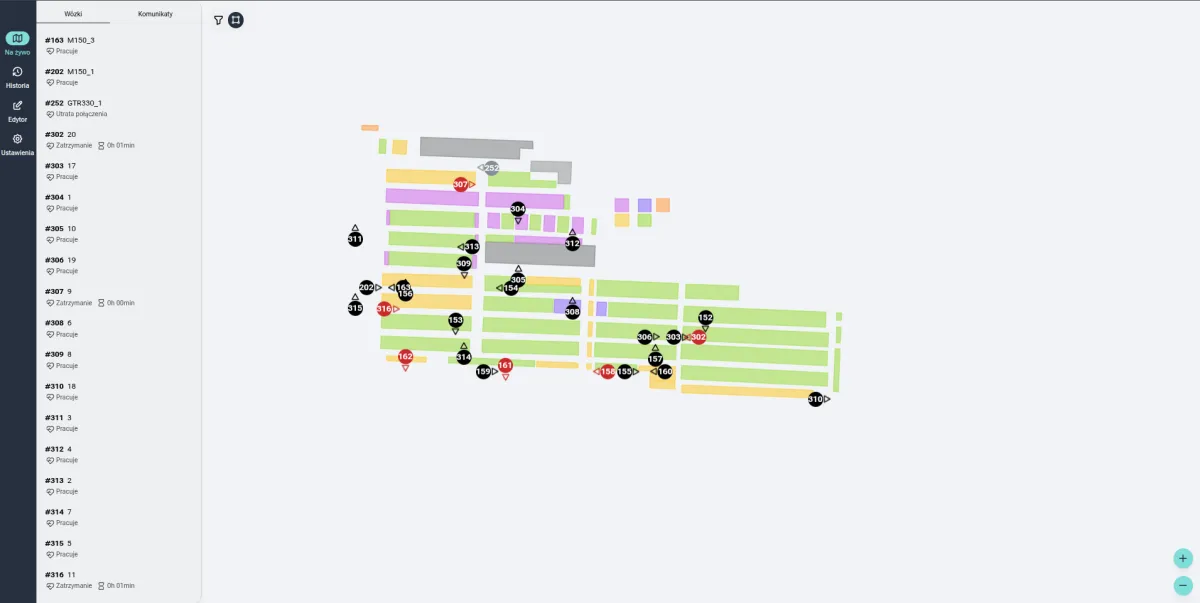
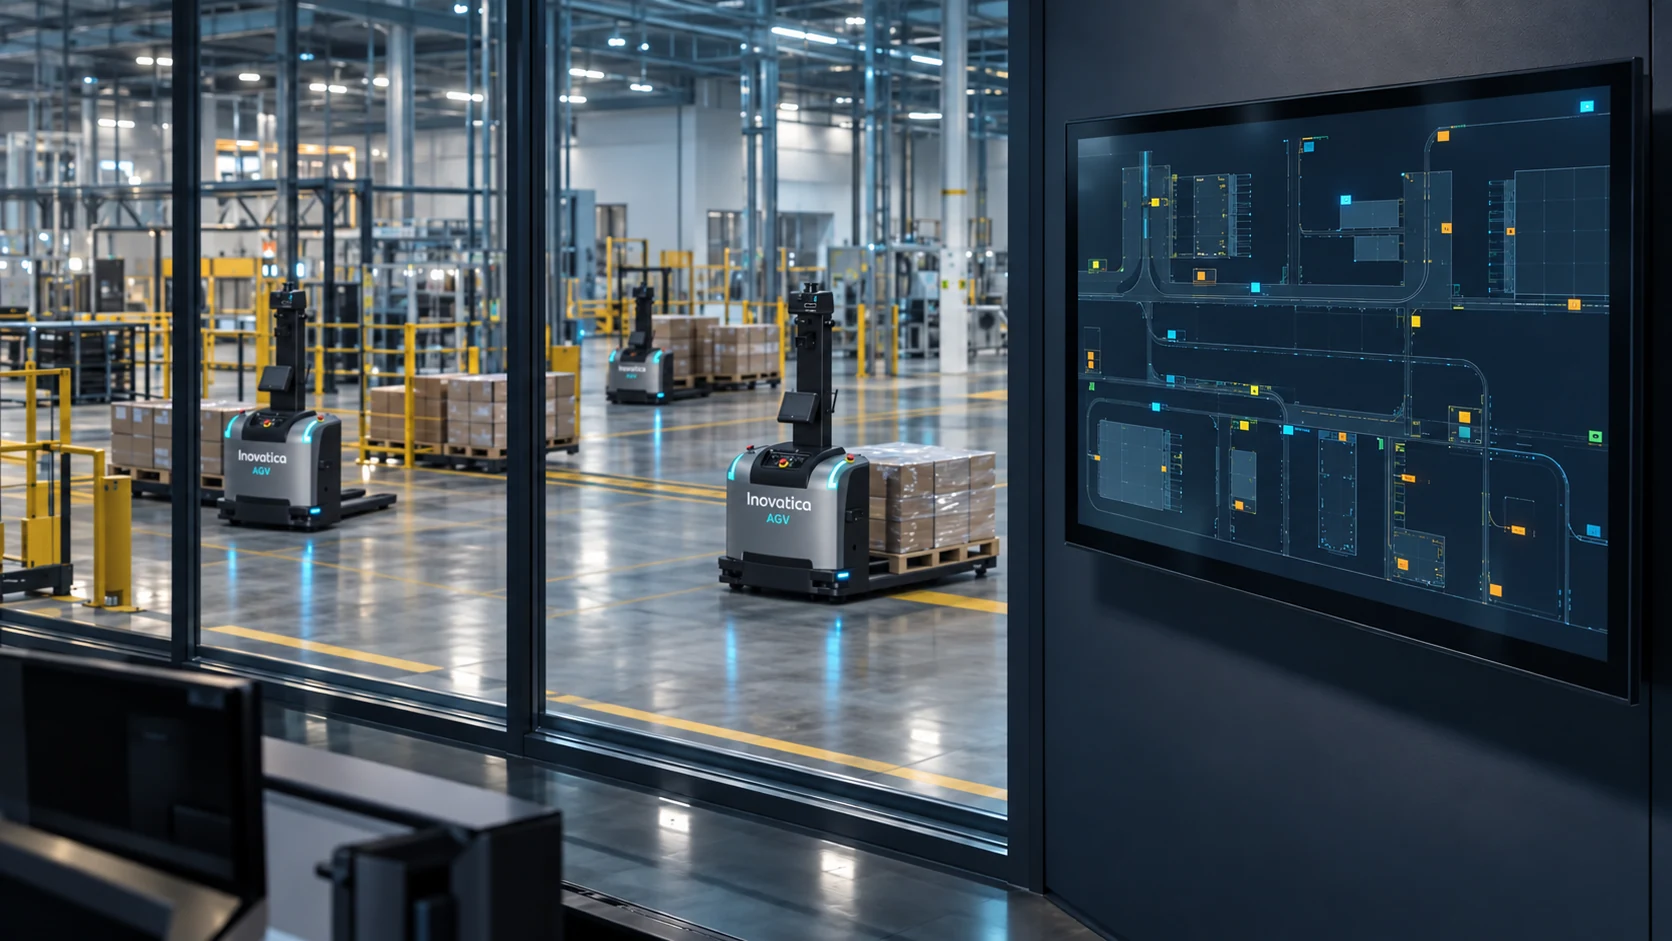
W praktyce oznacza to współpracę kilku warstw jednocześnie: pojazdu, lokalizacji, sterowania ruchem i logiki zadań. Sam przejazd od punktu A do punktu B jest tylko końcowym efektem decyzji, które system podejmuje wcześniej na poziomie orkiestracji zleceń, planowania tras i reagowania na zdarzenia w otoczeniu.
Dobrze zaprojektowane wdrożenie nie polega więc na uruchomieniu pojedynczego robota, ale na zbudowaniu stabilnego modelu pracy. Dlatego analizujemy nie tylko ścieżki przejazdu, lecz również punkty pobrania i odłożenia, zasady priorytetu, interakcje z człowiekiem oraz warunki, w których system ma zachować przewidywalność także przy rosnącym obciążeniu.
- przyjmowanie i kolejkowanie zadań w czasie rzeczywistym
- dynamiczne planowanie trasy z uwzględnieniem ruchu i priorytetów
- kontrola punktów pobrań, odłożeń i potwierdzeń procesu
- mniej ręcznych decyzji przy przydziale zadań i kolejkach
- większa przewidywalność przepływu przy rosnącym obciążeniu
Jak zlecenia trafiają do floty AGV
Pięć kanałów zleceń może działać równolegle: panele przycisków, dedykowana aplikacja na tablecie, pojedyncze czujniki, detekcja wizyjna z kamer oraz integracje z systemami zewnętrznymi. Wszystkie przekazują zadania do tej samej warstwy nadrzędnej i floty AGV.
Panel przycisków
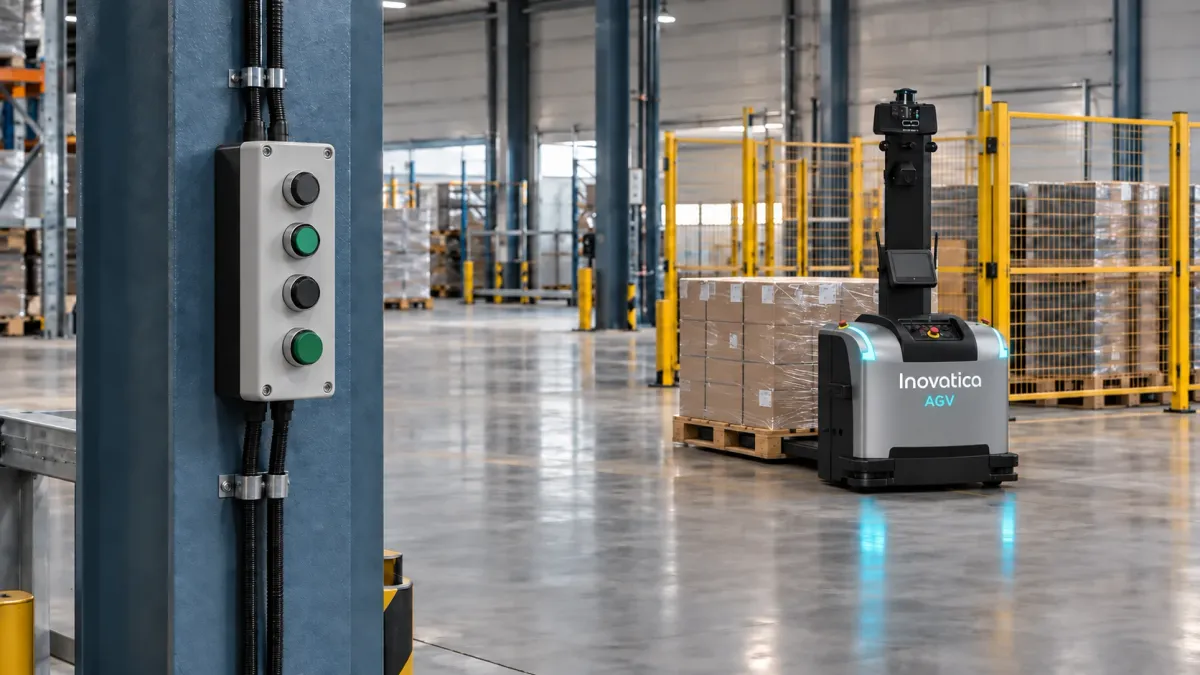
Zlecenia mogą być wydawane ręcznie przez operatora za pomocą paneli przycisków instalowanych w uzgodnionych punktach procesu na hali.
Pracownik naciska odpowiedni przycisk na panelu
Sygnał trafia przez LAN do systemu nadrzędnego
System wybiera wolny wózek AGV i wydaje zadanie
Aplikacja na tablecie
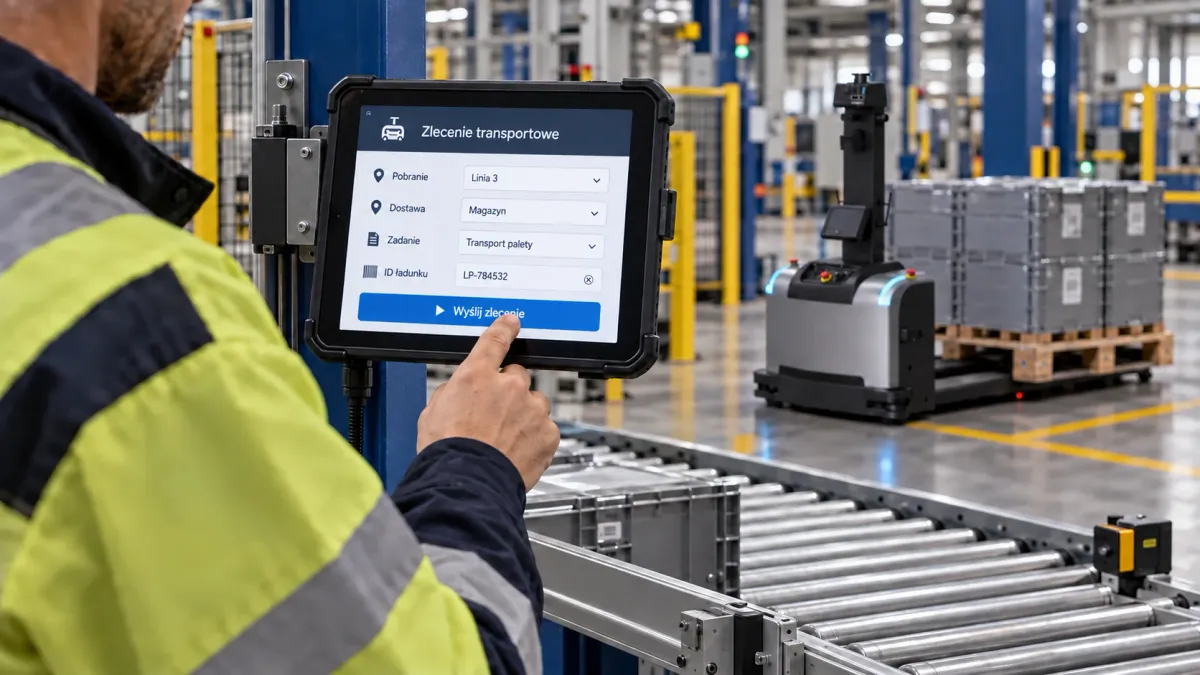
Operator może wydać zlecenie transportowe w dedykowanej aplikacji na tablecie przemysłowym bezpośrednio w miejscu pracy. Żądanie trafia do Fleet Managera, który przydziela je wózkowi AGV.
Operator wybiera zdefiniowane zadanie w aplikacji na tablecie
Żądanie trafia do Fleet Managera, który je weryfikuje i przydziela
Dostępny AGV wykonuje zadanie transportowe
Czujniki
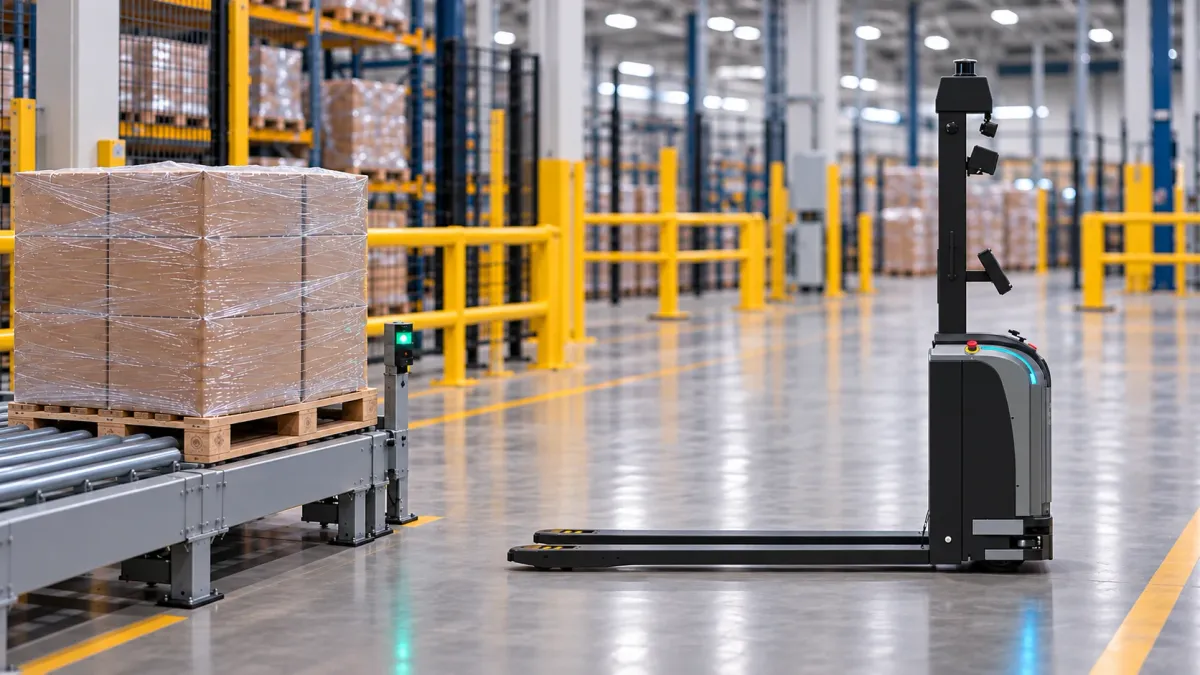
Czujnik przy końcu rolotoku lub punkcie przekazania może uruchomić transport, gdy paleta dotrze do określonego miejsca.
Czujnik wykrywa paletę w punkcie przekazania
Sygnał trafia do systemu nadrzędnego
Zadanie transportowe uruchamia się automatycznie
Kamery
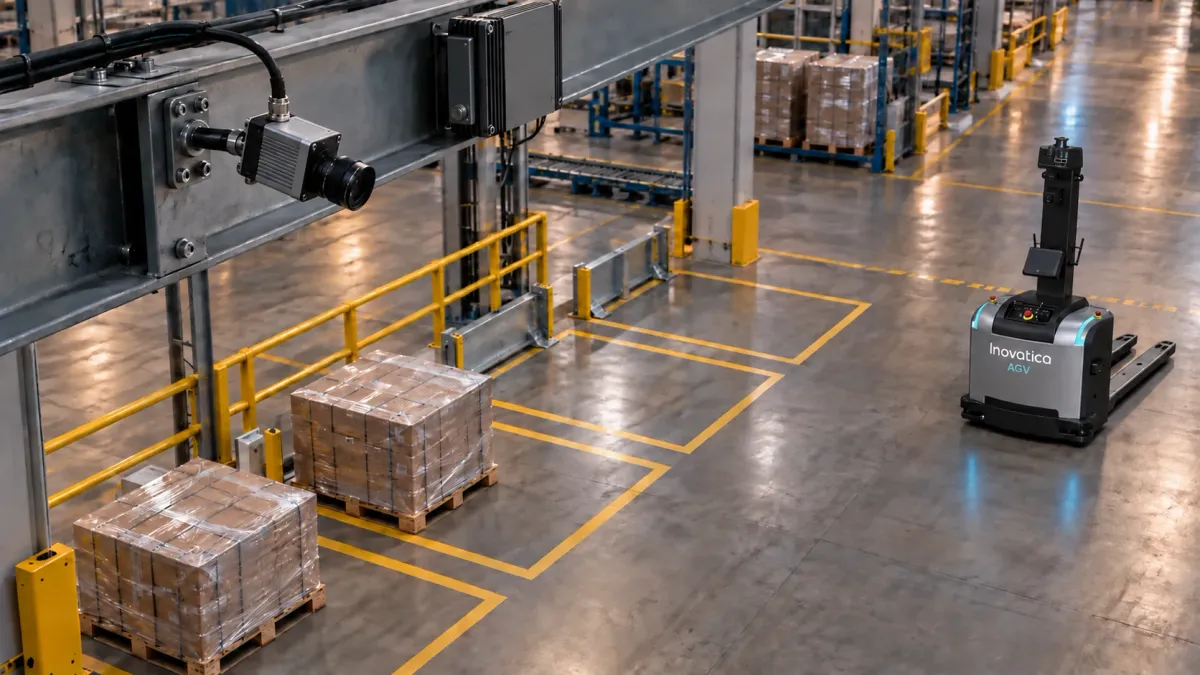
Kamery nad strefami paletowymi obserwują wiele pól jednocześnie. Komputer przemysłowy lokalnie rozpoznaje, które są zajęte, wolne lub gotowe do odbioru, i przekazuje ich stan do Fleet Managera.
Kamery obserwują pola i wykrywają materiał gotowy do odbioru
Komputer przemysłowy analizuje obraz lokalnie i przekazuje stan pól
Fleet Manager tworzy zlecenie i przydziela dostępny wózek AGV
Systemy zewnętrzne
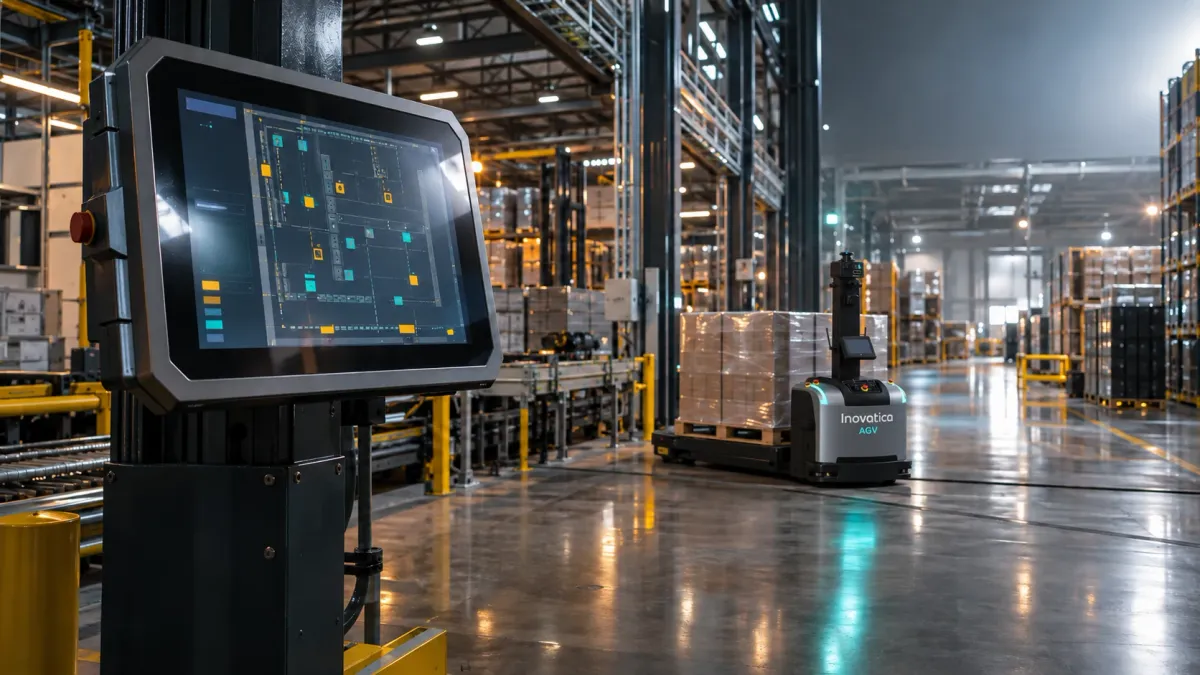
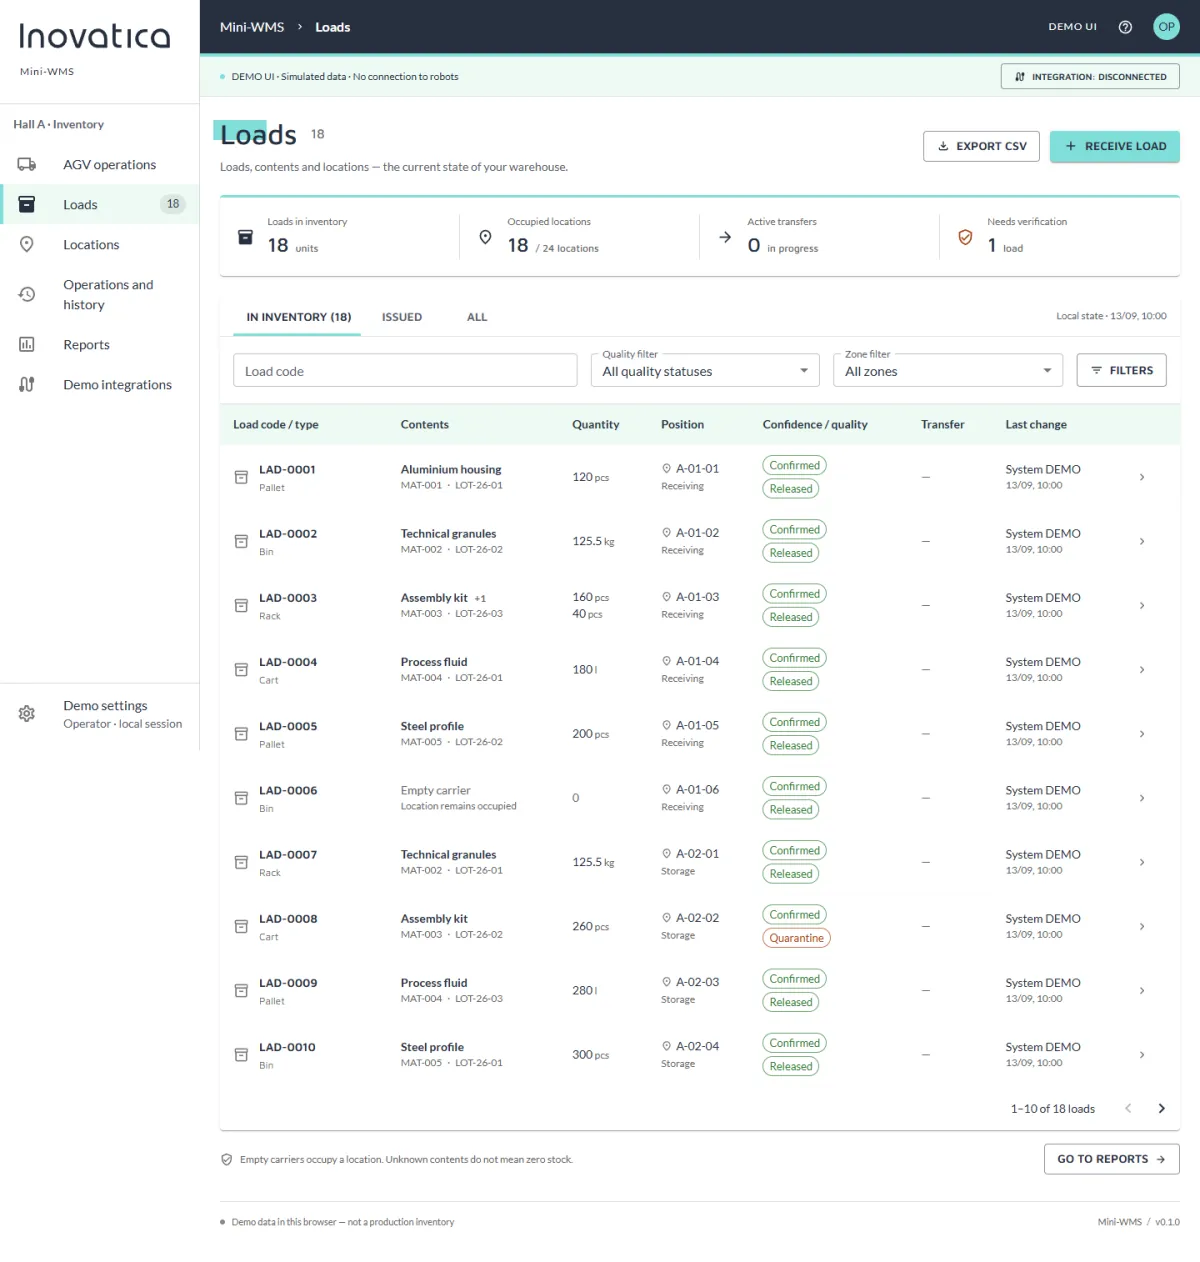
Otwarta architektura pozwala traktować systemy ERP, MES i WMS jako źródło zleceń oraz miejsce, do którego wracają dane o realizacji transportu.
System zewnętrzny generuje zadanie
Dane trafiają do systemu nadrzędnego
Flota wykonuje transport, a status wraca do ERP, MES lub WMS
Różne źródła zleceń, jeden model orkiestracji
Niezależnie od tego, skąd pochodzi sygnał, system nadrzędny weryfikuje zlecenie, wybiera odpowiedni pojazd i przekazuje zadanie do floty według jednej spójnej logiki.