Przejdź do treści
Inovatica AGV
Menu
Kalkulator ROI Umów demo
Technologia AGV / AMR

System i sterowanie

Od przyjęcia zadania po sterowanie ruchem i całą flotą AGV.

Technologia i wdrożenie

Jak działa AGV

System AGV zaczyna od przyjęcia zadania, przeliczenia priorytetu i przypisania go do właściwego pojazdu w oparciu o bieżącą dostępność, lokalizację, typ nośnika oraz stan procesu.

W skrócie

AGV działa dobrze tylko wtedy, gdy logika zleceń, trasy i punkty odkładania są spięte w jeden model sterowania.

Co to daje biznesowo
mniej ręcznych decyzji przy przydziale zadań i kolejkach
większa przewidywalność przepływu przy rosnącym obciążeniu
Wydawanie zleceń

Jak zlecenia trafiają do floty AGV

Pięć kanałów zleceń może działać równolegle: panele przycisków, dedykowana aplikacja na tablecie, pojedyncze czujniki, detekcja wizyjna z kamer oraz integracje z systemami zewnętrznymi. Wszystkie przekazują zadania do tej samej warstwy nadrzędnej i floty AGV.

Zlecenie manualne

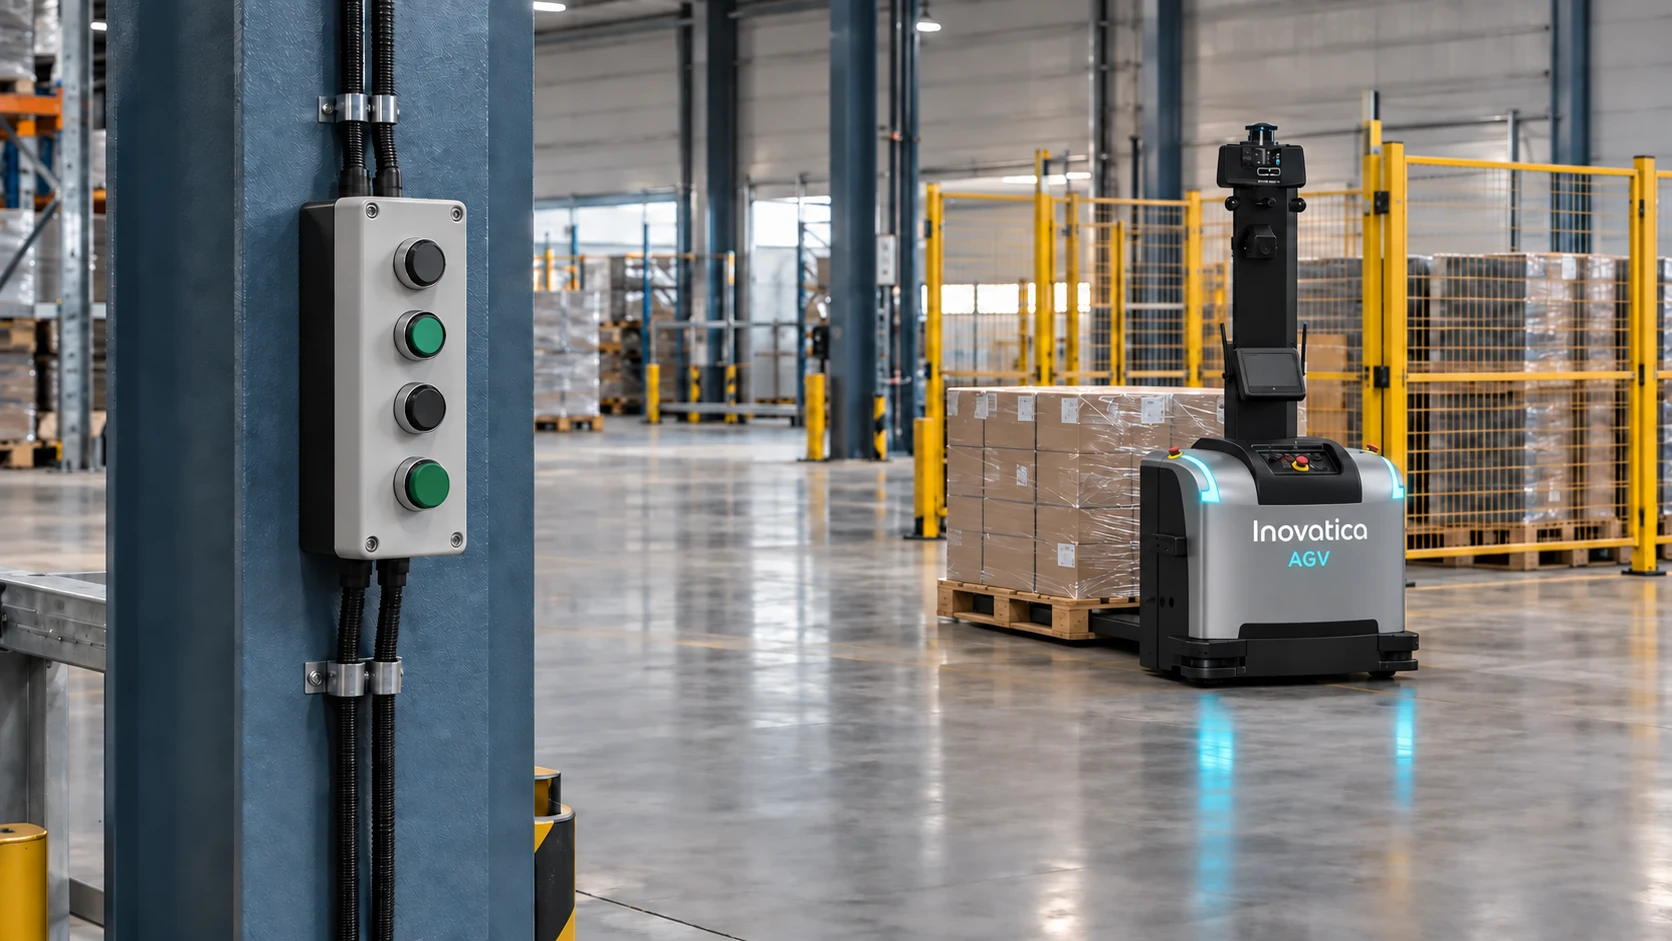
Panel przycisków

Panel przycisków i autonomiczny wózek AGV w hali magazynowej Panel / LAN

Zlecenia mogą być wydawane ręcznie przez operatora za pomocą paneli przycisków instalowanych w uzgodnionych punktach procesu na hali.

1

Pracownik naciska odpowiedni przycisk na panelu

2

Sygnał trafia przez LAN do systemu nadrzędnego

3

System wybiera wolny wózek AGV i wydaje zadanie

Zlecenie mobilne

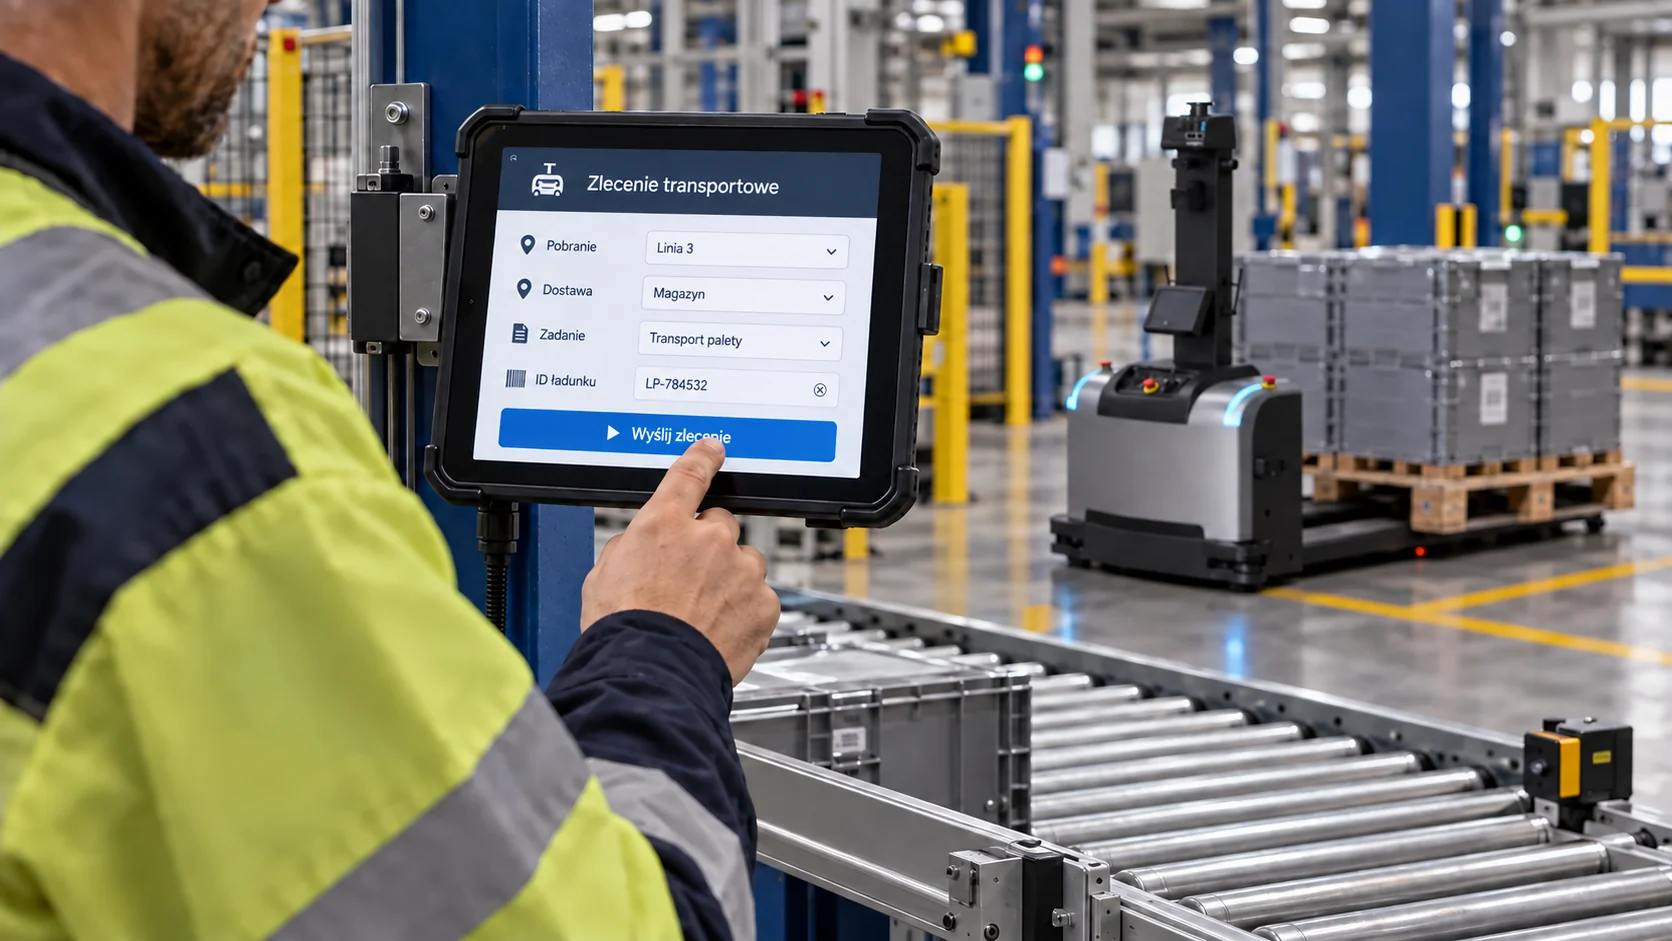
Aplikacja na tablecie

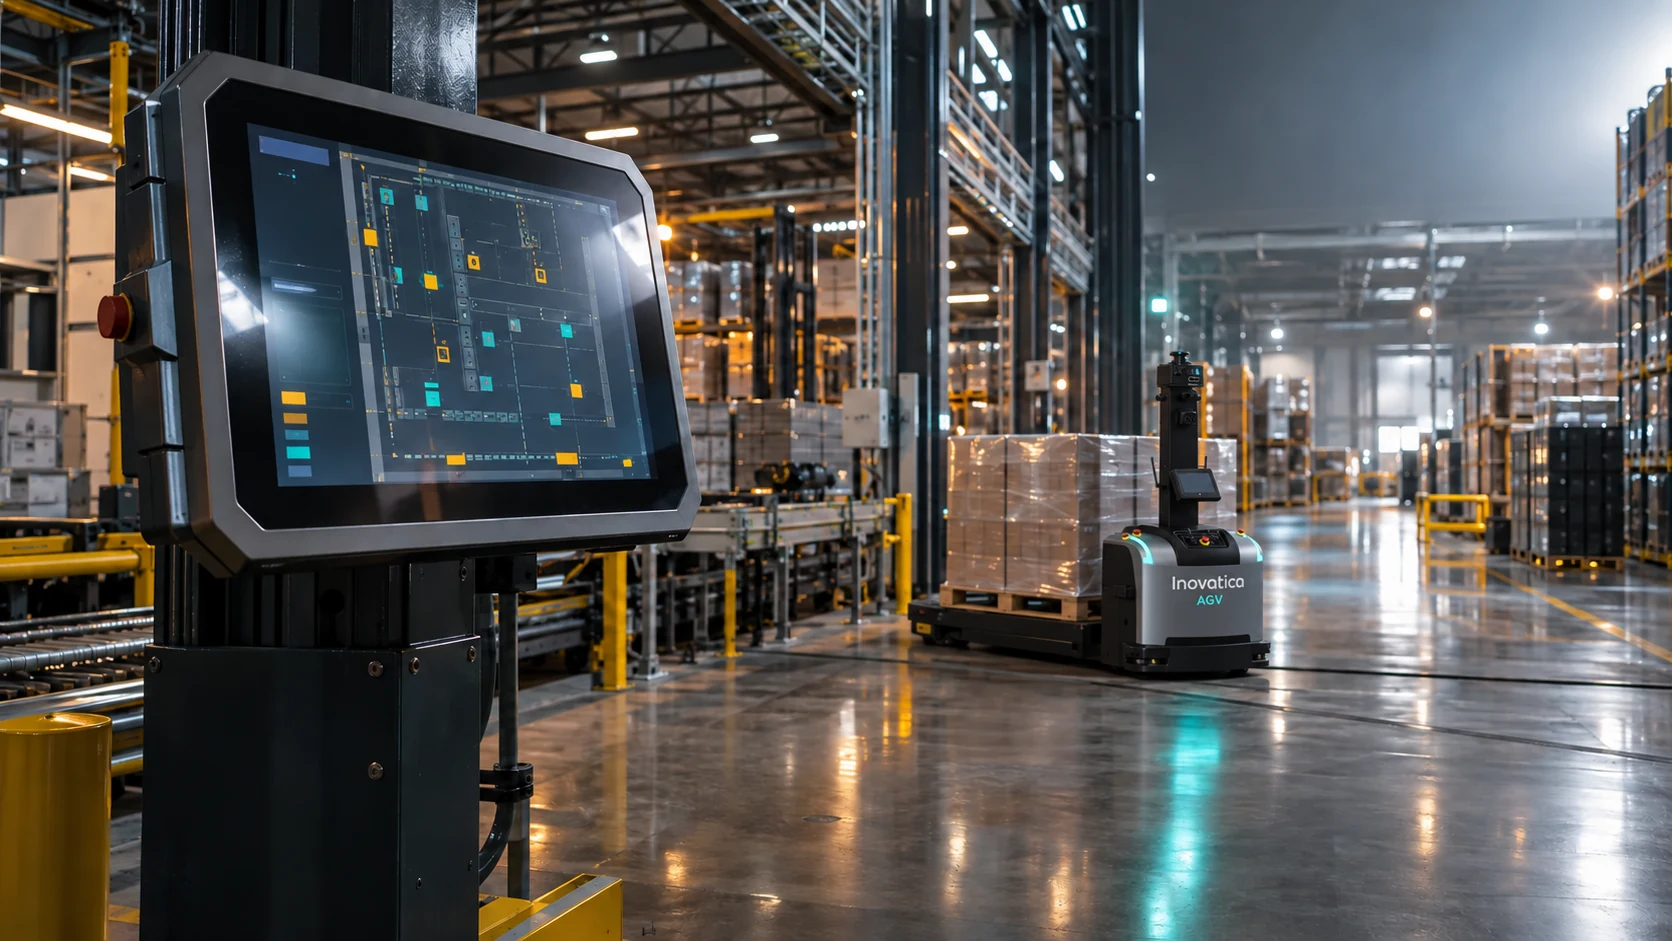
Operator wydaje zlecenie transportowe AGV na tablecie zamocowanym do słupa przy linii produkcyjnej Tablet / aplikacja

Operator może wydać zlecenie transportowe w dedykowanej aplikacji na tablecie przemysłowym bezpośrednio w miejscu pracy. Żądanie trafia do Fleet Managera, który przydziela je wózkowi AGV.

1

Operator wybiera zdefiniowane zadanie w aplikacji na tablecie

2

Żądanie trafia do Fleet Managera, który je weryfikuje i przydziela

3

Dostępny AGV wykonuje zadanie transportowe

Zlecenie automatyczne

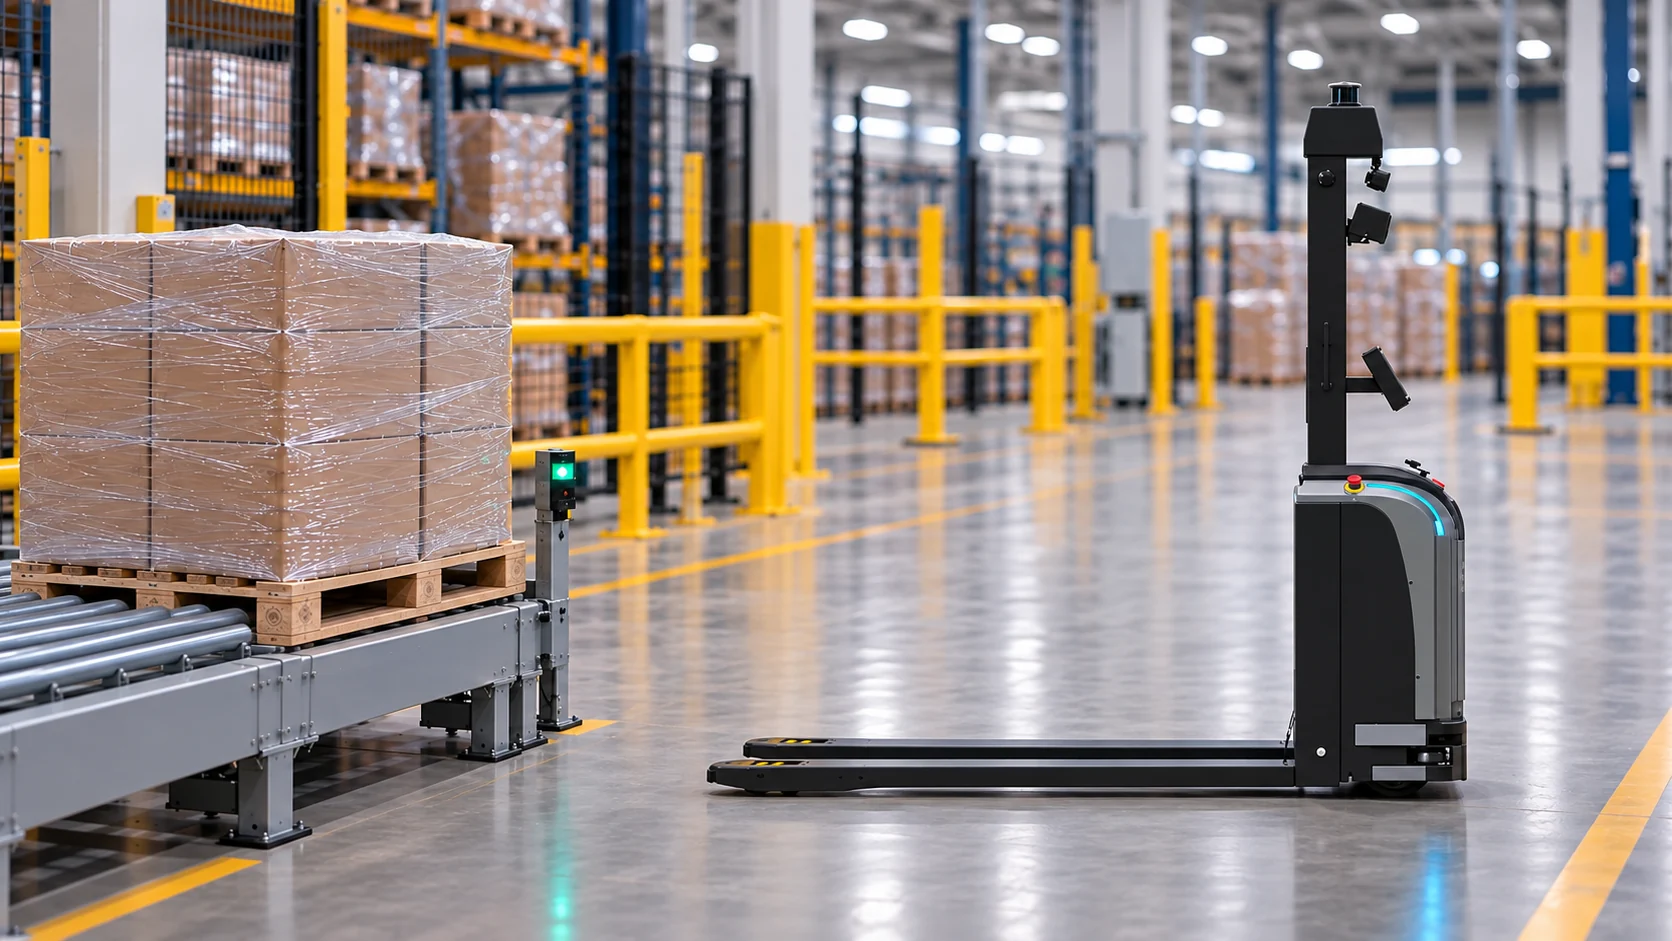
Czujniki

Czujnik optyczny wykrywa paletę na rolotoku obok wózka AGV Czujnik / sygnał

Czujnik przy końcu rolotoku lub punkcie przekazania może uruchomić transport, gdy paleta dotrze do określonego miejsca.

1

Czujnik wykrywa paletę w punkcie przekazania

2

Sygnał trafia do systemu nadrzędnego

3

Zadanie transportowe uruchamia się automatycznie

Detekcja wizyjna

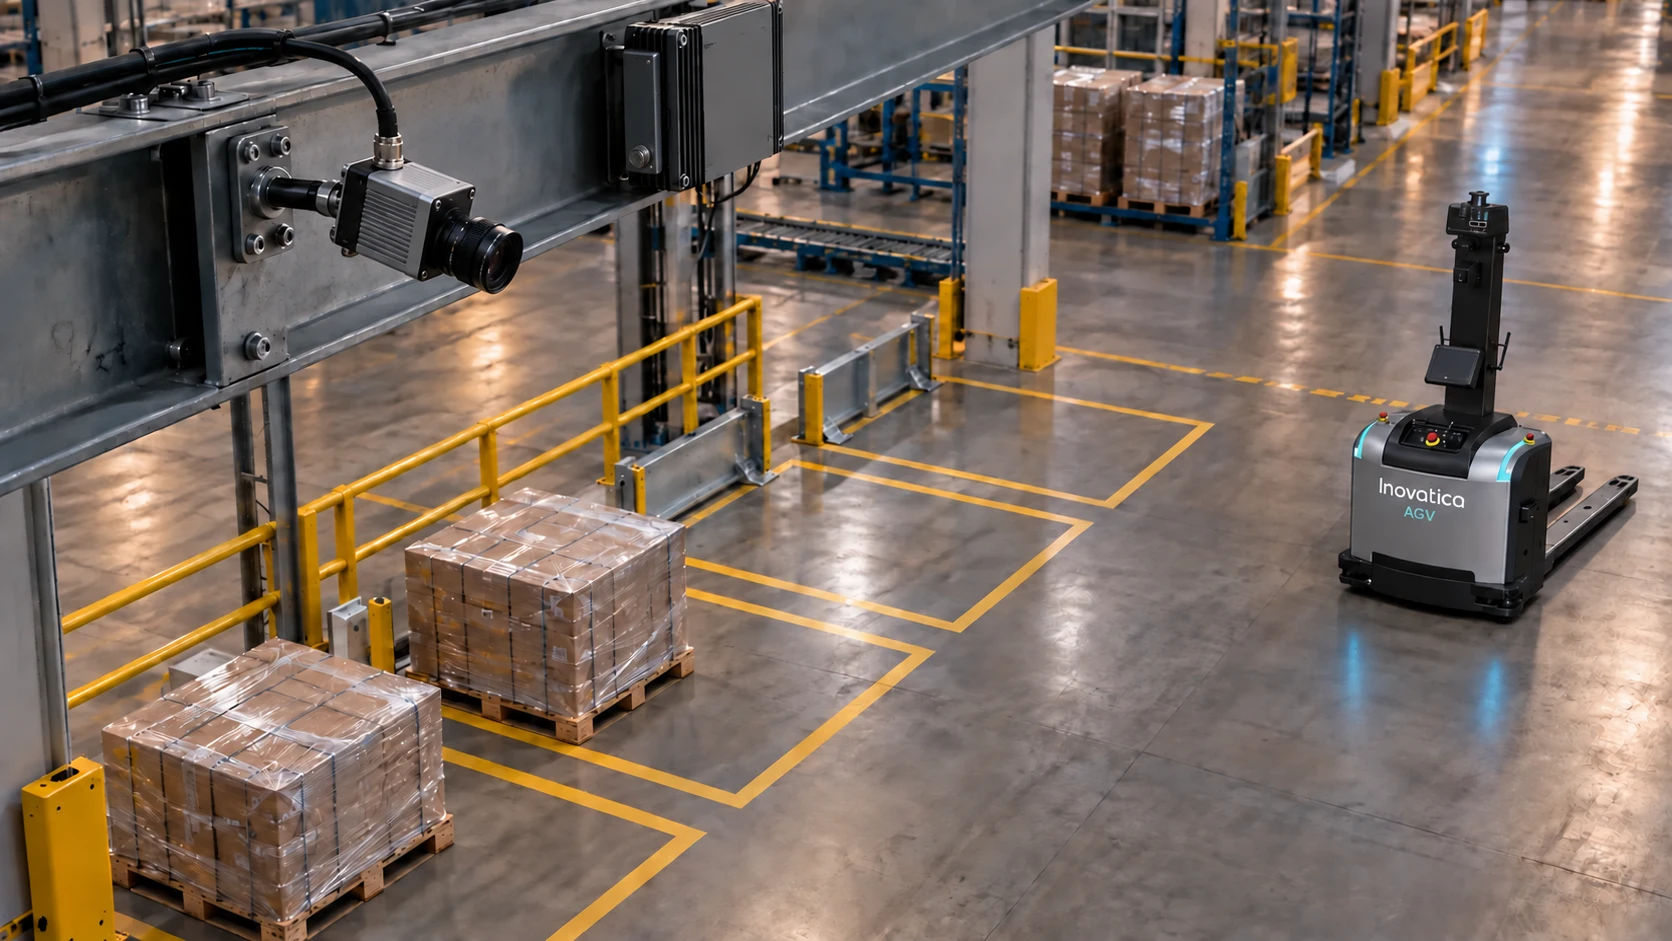
Kamery

Kamera wizyjna monitoruje kilka miejsc paletowych, do których zbliża się wózek AGV Wizja / stan pól

Kamery nad strefami paletowymi obserwują wiele pól jednocześnie. Komputer przemysłowy lokalnie rozpoznaje, które są zajęte, wolne lub gotowe do odbioru, i przekazuje ich stan do Fleet Managera.

1

Kamery obserwują pola i wykrywają materiał gotowy do odbioru

2

Komputer przemysłowy analizuje obraz lokalnie i przekazuje stan pól

3

Fleet Manager tworzy zlecenie i przydziela dostępny wózek AGV

Integracja ERP / MES / WMS

Systemy zewnętrzne

Terminal sterujący i wózek AGV w hali produkcyjnej ERP / MES / WMS

Otwarta architektura pozwala traktować systemy ERP, MES i WMS jako źródło zleceń oraz miejsce, do którego wracają dane o realizacji transportu.

1

System zewnętrzny generuje zadanie

2

Dane trafiają do systemu nadrzędnego

3

Flota wykonuje transport, a status wraca do ERP, MES lub WMS

Integracja systemowa

Integracje WMS / MES / ERP

Integracja decyduje o tym, czy AGV rzeczywiście wspiera proces, czy tylko wykonuje przejazdy bez pełnego kontekstu operacyjnego.

W skrócie

Integracja sprawia, że transport reaguje na realne zdarzenia procesu, a nie na ręczne wyzwalanie.

Co to daje biznesowo
mniej pustych kursów i wyjątków obsługiwanych poza systemem
czytelna odpowiedzialność między AGV a WMS / MES / ERP

W środowiskach magazynowych i produkcyjnych pojazd powinien reagować na dane z systemów nadrzędnych: status zlecenia, gotowość stanowiska, numer nośnika, potwierdzenie pobrania lub blokadę w procesie. Dlatego integracje planujemy jako część logiki wdrożenia, a nie jako osobny etap dopinany po uruchomieniu floty.

Pracujemy zarówno z prostszymi scenariuszami wymiany zdarzeń, jak i z pełniejszym połączeniem z WMS, MES, ERP lub SCADA. Celem jest spójność danych i jasna odpowiedzialność: system nadrzędny wie, kiedy zlecić transport, a warstwa AGV wie, jak go bezpiecznie i efektywnie wykonać.

mapowanie zdarzeń i statusów pomiędzy systemem AGV a IT zakładu
integracja z logiką magazynu, produkcji i potwierdzeniami wykonania
czytelny model wyjątków, blokad i ponawiania zadań
Mini‑WMS

Zobacz, jak ewidencja ładunków i lokalizacji może łączyć się ze zleceniami transportu AGV. Prezentujemy widoki demonstracyjne systemu.

Poznaj Mini‑WMS
Wspólna warstwa sterowania

Różne źródła zleceń, jeden model orkiestracji

Niezależnie od tego, skąd pochodzi sygnał, system nadrzędny weryfikuje zlecenie, wybiera odpowiedni pojazd i przekazuje zadanie do floty według jednej spójnej logiki.
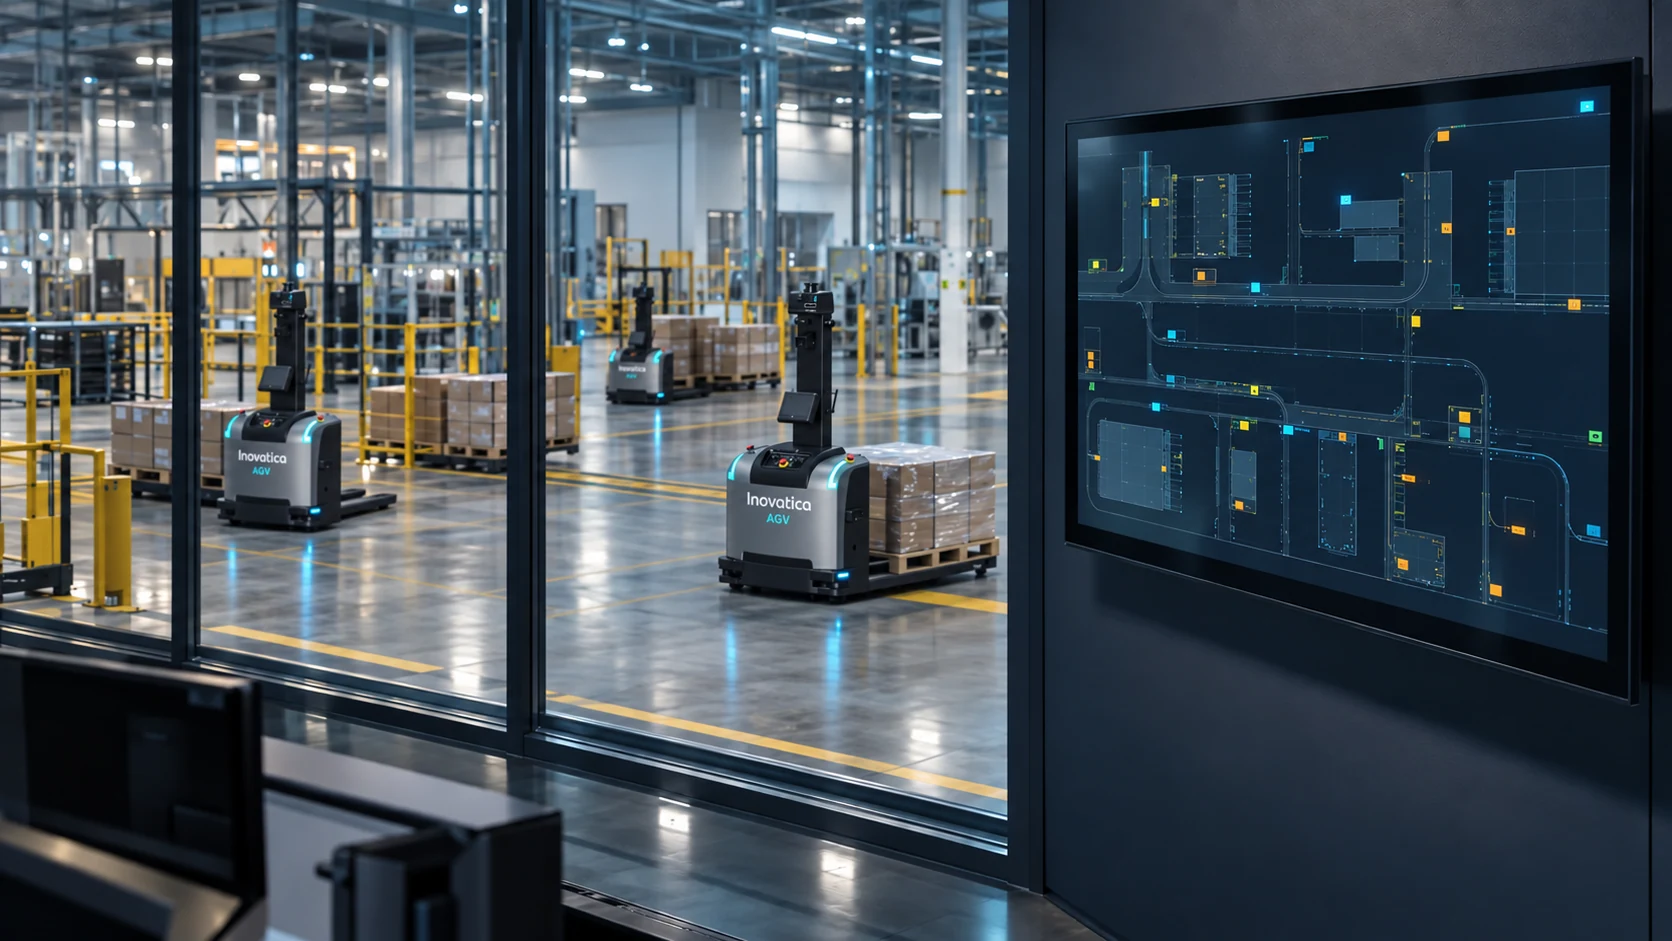
Widok hali z wózkami AGV i ekranem systemu zarządzania
System nadrzędny Inovatica AGV Fleet Manager
Flota AGV

W praktyce oznacza to współpracę kilku warstw jednocześnie: pojazdu, lokalizacji, sterowania ruchem i logiki zadań. Sam przejazd od punktu A do punktu B jest tylko końcowym efektem decyzji, które system podejmuje wcześniej na poziomie orkiestracji zleceń, planowania tras i reagowania na zdarzenia w otoczeniu.

Dobrze zaprojektowane wdrożenie nie polega więc na uruchomieniu pojedynczego robota, ale na zbudowaniu stabilnego modelu pracy. Dlatego analizujemy nie tylko ścieżki przejazdu, lecz również punkty pobrania i odłożenia, zasady priorytetu, interakcje z człowiekiem oraz warunki, w których system ma zachować przewidywalność także przy rosnącym obciążeniu.

przyjmowanie i kolejkowanie zadań w czasie rzeczywistym

dynamiczne planowanie trasy z uwzględnieniem ruchu i priorytetów

kontrola punktów pobrań, odłożeń i potwierdzeń procesu
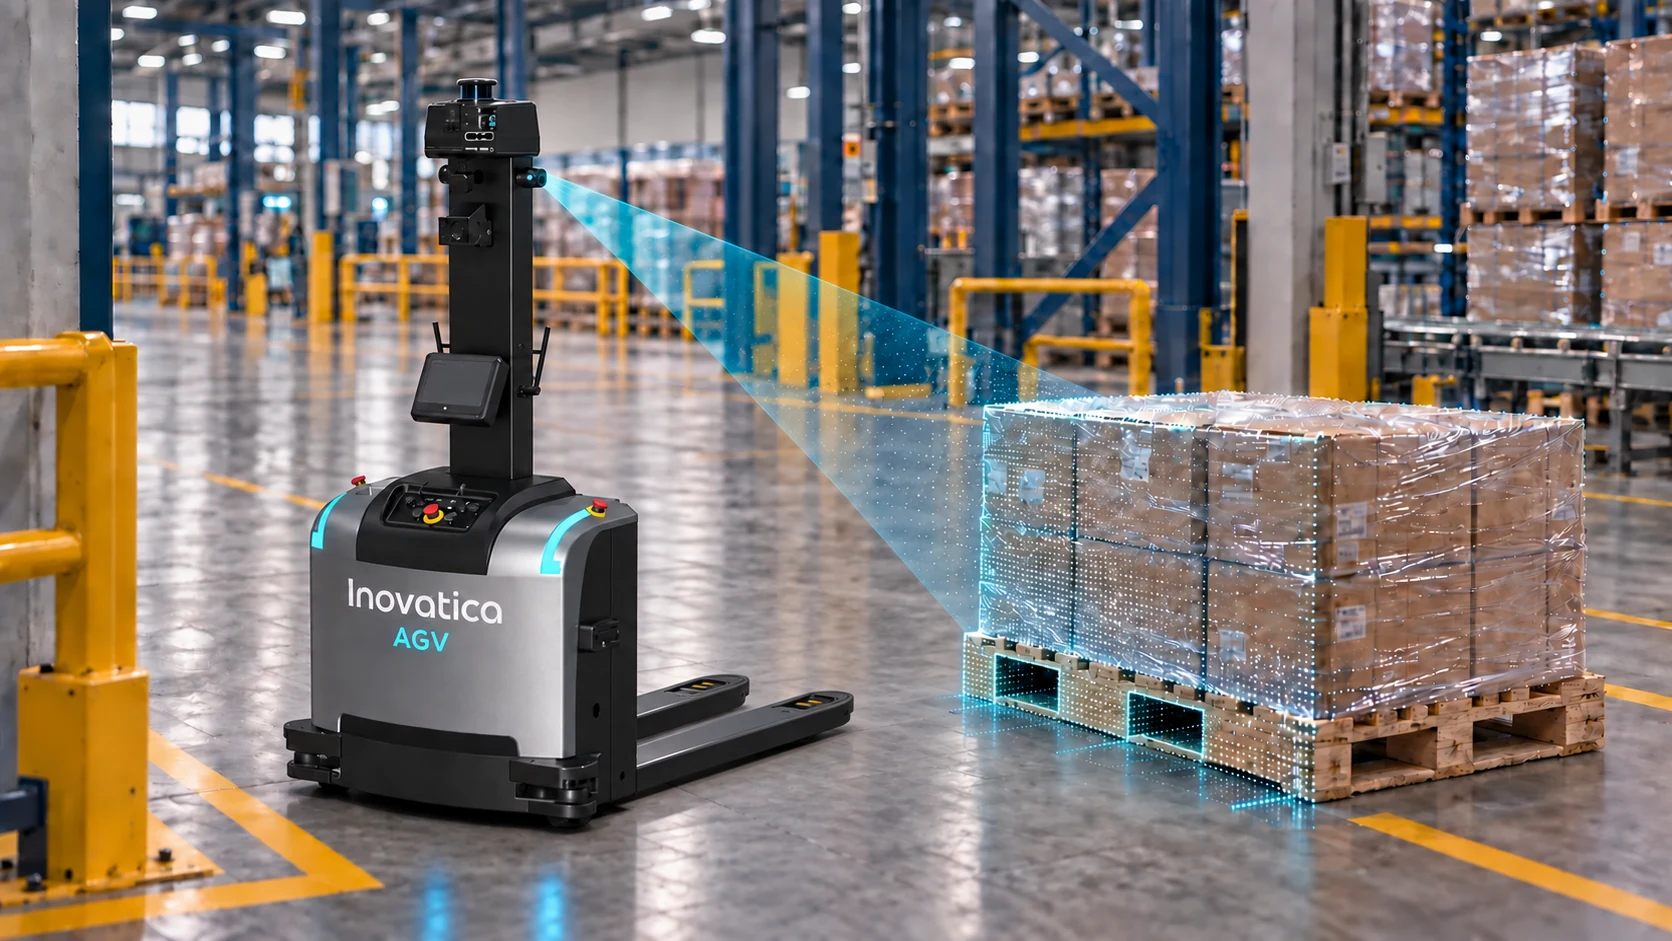
Wizja 3D na wózku

Rozpoznawanie palet

Moduł wizyjny 3D pozwala autonomicznemu wózkowi precyzyjnie pobrać paletę, nawet gdy nie stoi ona idealnie w wyznaczonym miejscu. Kompensuje odchylenia położenia i obrotu, które powstają podczas ręcznego odkładania lub przekazania z przenośnika.

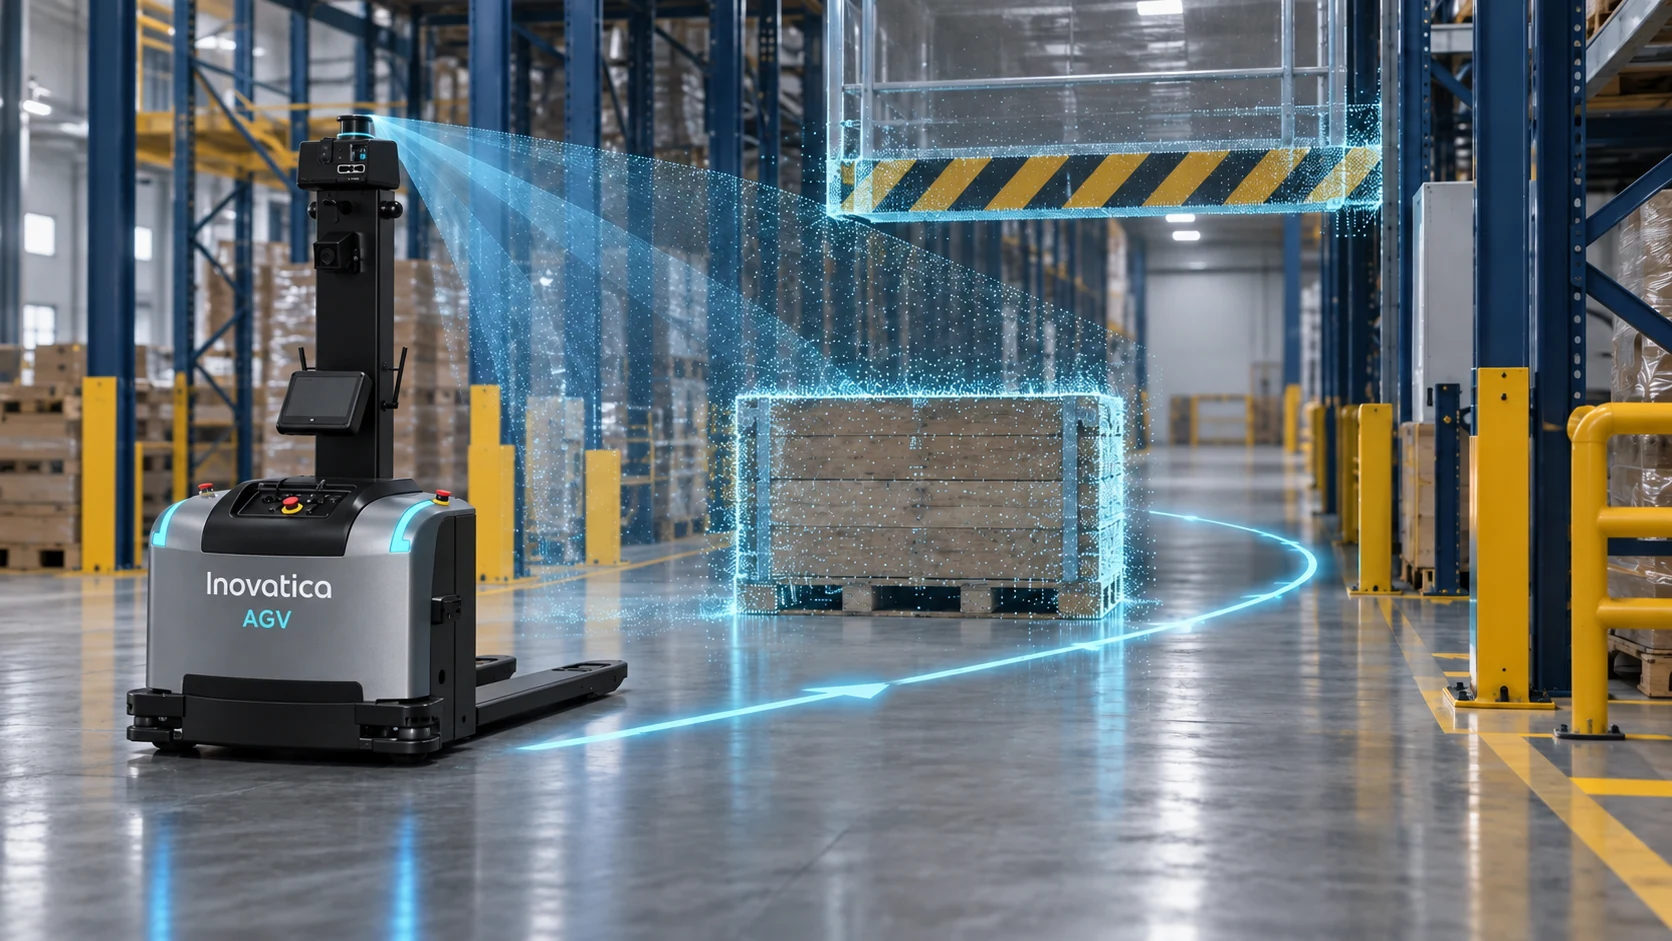
Wózek AGV skanuje kamerą 3D paletę i rozpoznaje jej pozycję przed pobraniem
Kamera 3D → pozycja palety → korekta wideł
1

Podejście

Wózek podjeżdża w pobliże palety i zatrzymuje się w punkcie rozpoznania.

2

Skan 3D

Kamera tworzy chmurę punktów, a algorytm AI wyznacza rzeczywiste przesunięcie X, Y, Z i kąt obrotu yaw.

3

Korekta poboru

Wózek koryguje pozycję i tor wideł, aby trafić w otwory palety mimo odchylenia jej ustawienia.

Parametry rozpoznawania

Zakresy zależą od modelu i geometrii palety; należy je potwierdzić dla konkretnego wdrożenia.

korekcja kąta obrotu palety
do 30°
korekcja przesunięcia bocznego
do 30 cm
dokładność rozpoznania i pozycjonowania
15 mm
optymalny dystans rozpoznawania; minimum 30 cm
1,0–2,5 m
typowy czas cyklu pomiarowego
0,5–2 s
Percepcja i nawigacja

Omijanie przeszkód 3D

Kamera głębi 3D połączona ze sterownikiem wózka analizuje przestrzeń przed AGV w czasie rzeczywistym. Pozwala dostrzec przeszkody powyżej płaszczyzny skanera 2D, a po zablokowaniu przejazdu może pomóc wyznaczyć bezpieczny objazd i powrót na trasę.

Wózek AGV wykrywa kamerą 3D paletę i obniżoną przeszkodę oraz wyznacza objazd
Skan 3D → ocena blokady → objazd
1

Wykrycie w 3D

Kamera głębi tworzy chmurę punktów przed wózkiem i rozpoznaje przeszkody także ponad płaszczyzną skanera 2D.

2

Ocena blokady

System zatrzymuje pojazd i sprawdza, czy przeszkoda znika. Czas oczekiwania przed objazdem określa parametr BlockToAvoidTime.

3

Objazd i powrót

Jeśli warunki trasy na to pozwalają, nawigacja swobodna wyznacza drogę omijającą przeszkodę, a następnie wraca do zaplanowanego toru.

Co wykrywa kamera 3D?

Detekcja przestrzenna obejmuje obiekty nisko nad podłogą i wyżej położone elementy, których płaski skan może nie objąć.

  • niedomknięty szlaban
  • ładunek wystający z regału
  • uniesione widły ręcznego wózka
  • paleta odłożona na trasie

Parametry opisanej konfiguracji

Zasięg obserwacji przed pojazdem
do 3,5 m
Przykładowy montaż kamery
1,5 m / 58,5°

Geometrię montażu, zasięg i dopuszczalność objazdu należy potwierdzić dla konkretnego wózka i hali.

Technologia i wdrożenie

Zarządzanie flotą

Zarządzanie flotą to warstwa, która utrzymuje porządek w całym systemie: przydziela zadania, pilnuje kolejek, rozwiązuje konflikty ruchu i pokazuje operatorowi, co dzieje się na hali.

W skrócie

Centralna orkiestracja utrzymuje przepustowość wtedy, gdy rośnie liczba pojazdów i punktów procesu.

Co to daje biznesowo
mniej zatorów i konfliktów tras
lepsza widoczność kolejek, alarmów i wykorzystania floty
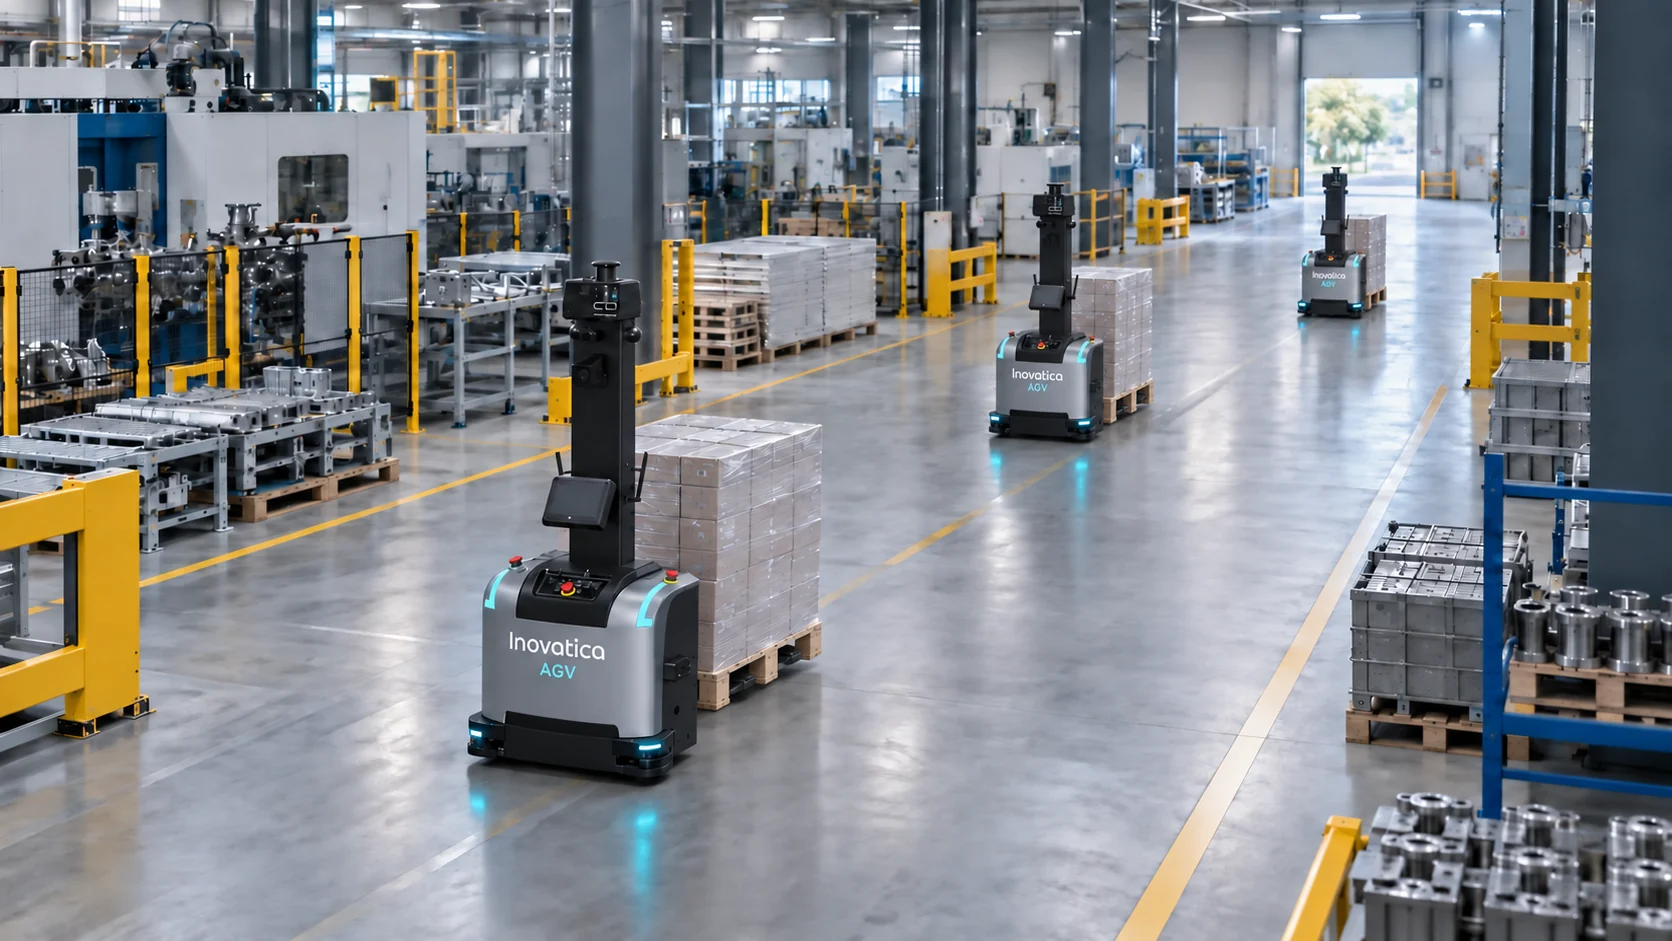
Trzy autonomiczne wózki AGV realizujące zadania transportowe w hali produkcyjnej
Flota AGV w ruchu

Im więcej pojazdów i punktów procesu, tym większe znaczenie ma centralna orkiestracja. To ona decyduje, który robot powinien zrealizować zadanie, jak uniknąć zatorów, kiedy wstrzymać ruch i jak zachować przepustowość przy zmiennych priorytetach produkcyjnych lub magazynowych.

Dobrze wdrożony system zarządzania flotą daje też przejrzystość. Zespół widzi kolejki zadań, statusy pojazdów, wykorzystanie floty oraz miejsca, w których proces generuje straty. Dzięki temu można nie tylko sterować ruchem, ale też stale optymalizować model pracy całego wdrożenia.

centralny przydział zadań i priorytetów dla wielu pojazdów

sterowanie ruchem, kolejkami i wąskimi gardłami procesu

monitoring statusów, alarmów i wykorzystania floty na żywo

Kolejny krok

Porozmawiajmy o Twoim wdrożeniu AGV

Pomożemy połączyć technologię, bezpieczeństwo i wynik biznesowy z wymaganiami Twojego procesu.