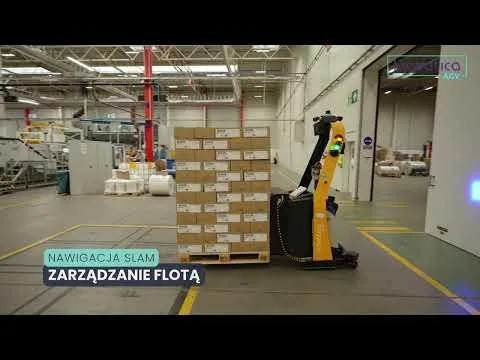
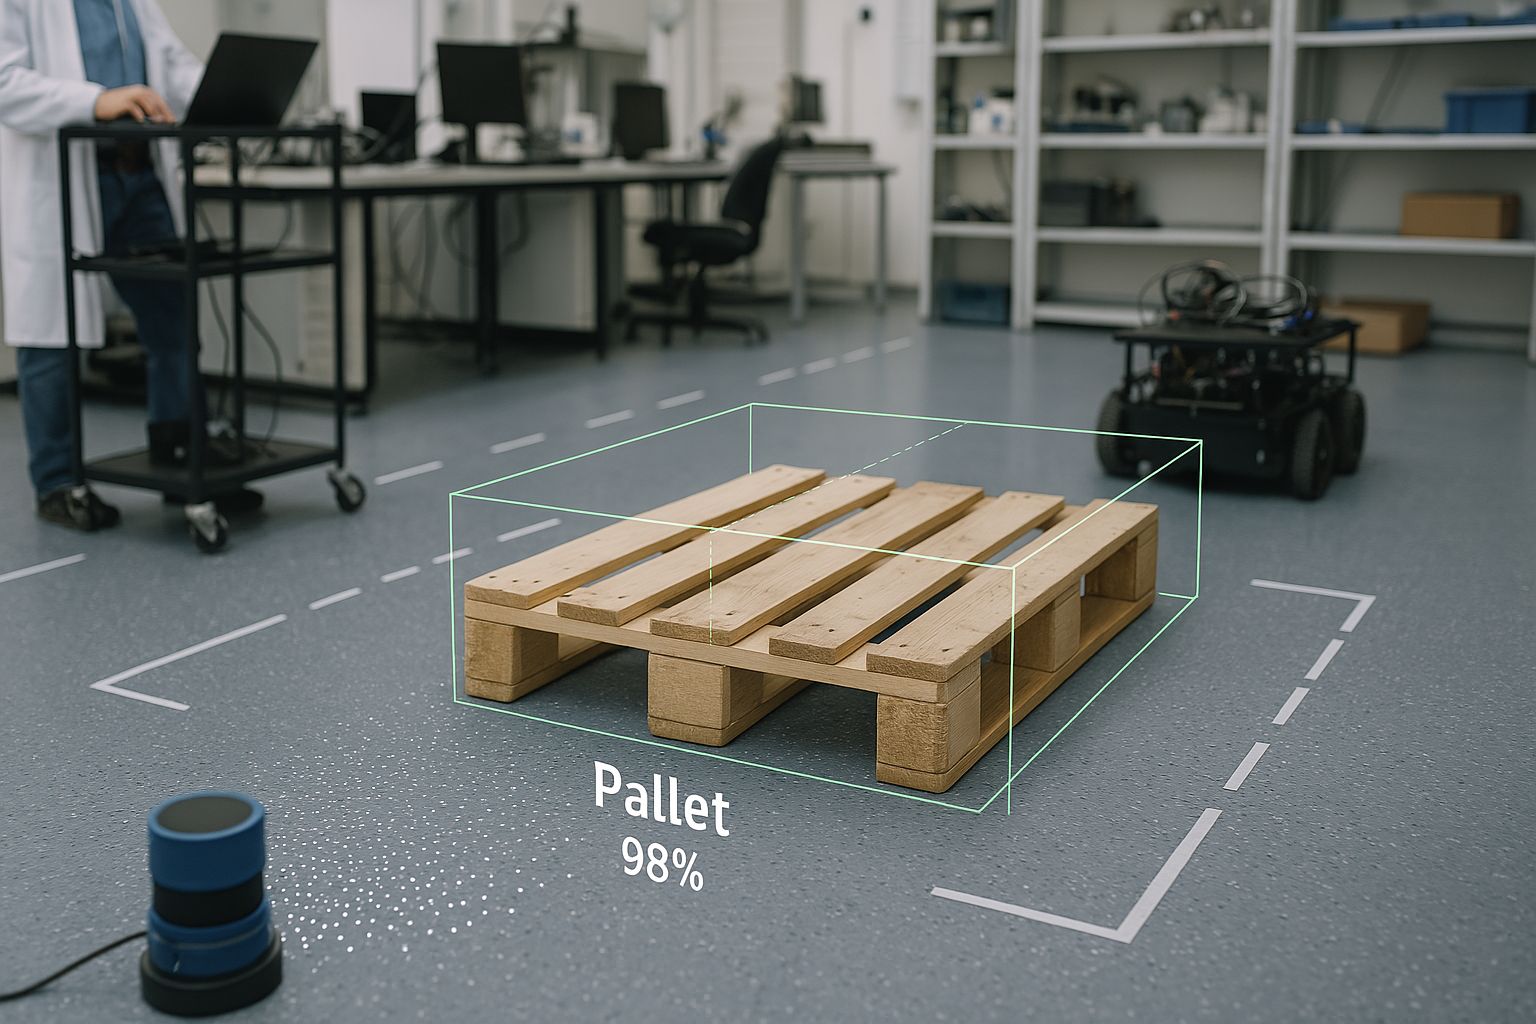
Jednym z najczęstszych powodów błędów w transporcie palet nie jest sama logika systemu, ale niestabilna jakość warunków wejściowych. Palety bywają przesunięte, ustawione nierówno lub częściowo zasłonięte, a mimo to operacja musi zostać wykonana szybko i bezpiecznie.
Problem, który widać dopiero w ruchu
W dokumentacji layoutu wszystko wygląda przewidywalnie. W praktyce pozycja palety w gnieździe może się różnić o kilka lub kilkanaście centymetrów, a to wystarczy, by klasyczny scenariusz pobrania wymagał ręcznej interwencji lub dodatkowego czasu na korektę pozycji pojazdu.
Dla organizacji oznacza to spadek niezawodności procesu, większą liczbę wyjątków i trudniejszą obronę założeń ROI. Dlatego system rozpoznawania palet trzeba traktować jako element stabilności wdrożenia, a nie wyłącznie funkcję dodatkową.
Rola systemu wizyjnego
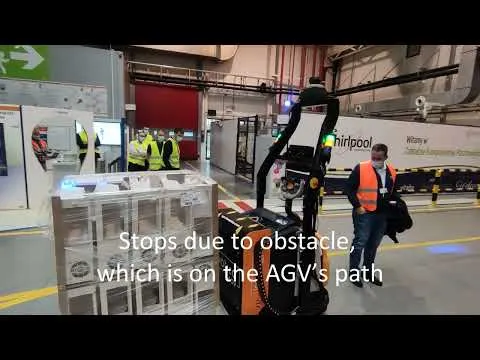
Rozwiązanie oparte na analizie obrazu pozwala ocenić położenie palety przed wejściem w końcową fazę pobrania lub odłożenia. Dzięki temu wózek może precyzyjniej podejść do zadania, zmniejszyć liczbę nieudanych prób i ograniczyć ryzyko kolizji wynikających z nieprawidłowego ustawienia ładunku.
Największa korzyść pojawia się wtedy, gdy algorytm działa w rzeczywistym środowisku magazynowym, a nie tylko w laboratorium. Oznacza to uwzględnienie zmiennego oświetlenia, różnic w typach palet i odchyleń wynikających z pracy ludzi oraz innych wózków.
Wpływ na operację
Lepsze rozpoznawanie palet poprawia przewidywalność procesu i zmniejsza liczbę wyjątków, które muszą obsłużyć operatorzy lub serwis. Z perspektywy menedżera operacyjnego jest to bezpośredni wpływ na stabilność przepływu, bezpieczeństwo oraz gotowość systemu do pracy w ruchu mieszanym.