Cechy procesu odpowiedniego dla robotów mobilnych
Nie każdy proces transportu wewnętrznego nadaje się do automatyzacji/robotyzacji. W tym artykule przedstawię cechy “super-procesu”, czyli takiego, który idealnie nadaje się do automatyzacji przez roboty mobilne, co może być pomocne podczas planowania odpowiednich procesów dla robotów mobilnych:
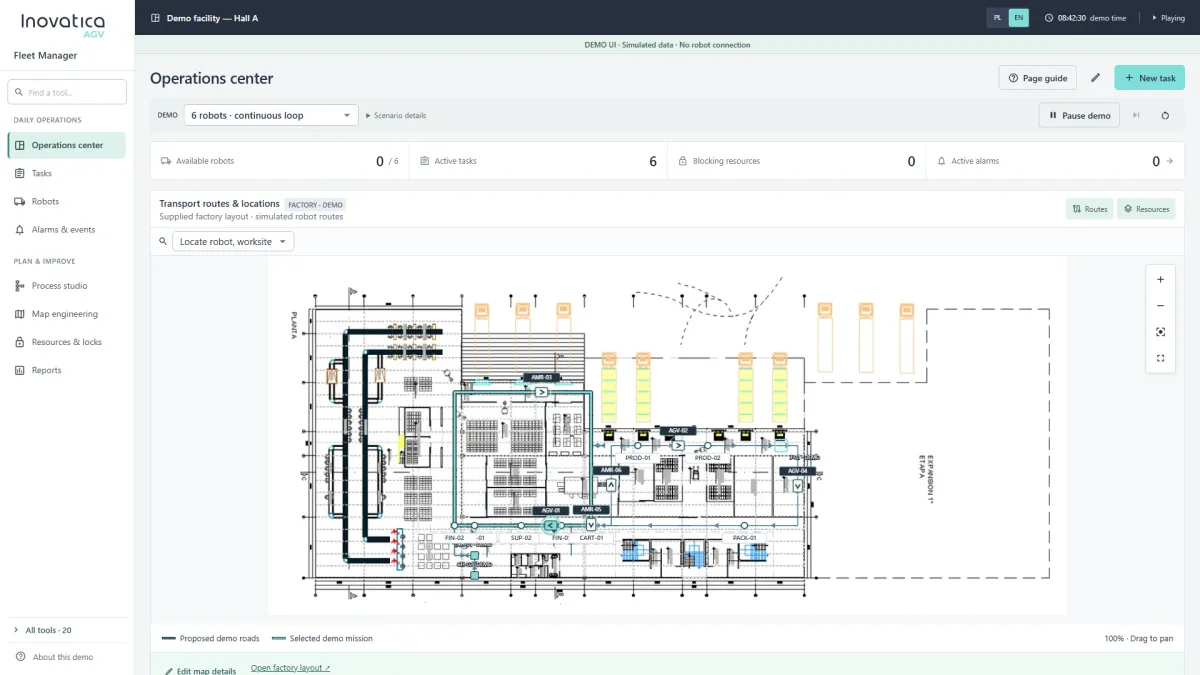
- Powtarzalność, schematyczność i przewidywalność: Procesy muszą być regularnie powtarzane, dobrze zdefiniowane oraz oparte na przewidywalnych schematach działania. Autonomiczne wózki funkcjonują najlepiej w środowiskach, gdzie trasy i zadania są stałe, bez nagłych zmian i nieoczekiwanych przeszkód. Ułatwia to optymalizację tras i efektywne planowanie zadań, co minimalizuje ryzyko kolizji czy przestojów.
- Bezpieczeństwo: Procesy muszą być zaprojektowane tak, aby minimalizować ryzyko wypadków. Z uwagi na fakt, że roboty mobilne nie dysponują jeszcze tak zaawansowanymi mechanizmami poznawania środowiska pracy i nie są w pełni świadome zasad ruchu wewnętrznego, zasady pierwszeństwa trzeba ustalić dla konkretnej instalacji w ocenie ryzyka i organizacji ruchu. Nie należy zakładać automatycznego pierwszeństwa robotów nad ludźmi. Projekt musi uwzględniać wszystkich uczestników ruchu, wymagane zabezpieczenia i szkolenia.
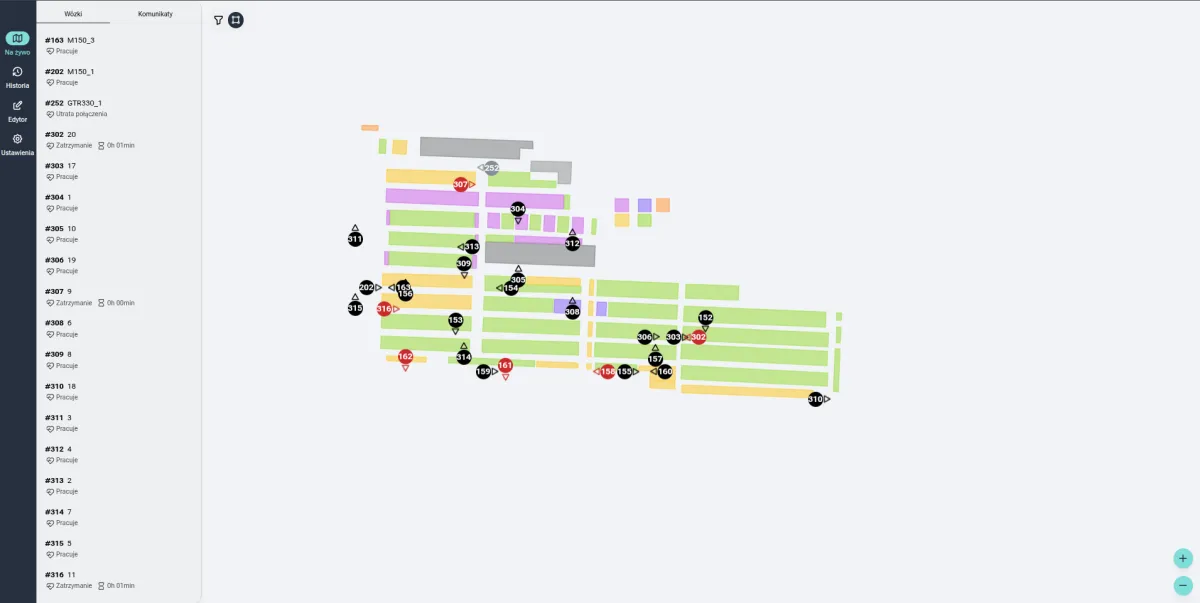
- Skalowalność: Procesy transportowe powinny być projektowane z myślą o przyszłej możliwości dodawania nowych robotów mobilnych do floty lub „pożyczania” robotów z innych procesów. Takie podejście zapewnia elastyczność i możliwość szybkiego reagowania na zmieniające się potrzeby operacyjne, takie jak zwiększenie liczby transportowanych towarów czy zmiana tras.
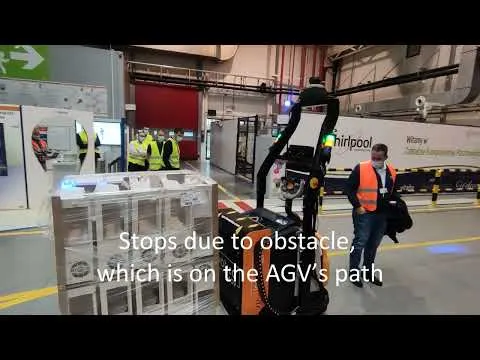
- Wolne alejki: Należy zminimalizować ruch pieszy i manualny w alejkach, którymi poruszają się autonomiczne wózki, aby uniknąć zatrzymań. Dzięki temu AMR mogą poruszać się z większą prędkością w granicach zweryfikowanych parametrów bezpieczeństwa, zmniejszając ryzyko kolizji i przestojów, co prowadzi do bardziej płynnych i przewidywalnych operacji transportowych.
- Uwzględnienie norm bezpieczeństwa: Procesy powinny być tak zaprojektowane, aby uwzględniać odległości stref bezpiecznych opisanych w normie ISO 3691-4. Ta norma określa minimalne odległości między robotami a personelem, co zwiększa bezpieczeństwo operacji i zaufanie pracowników do technologii.
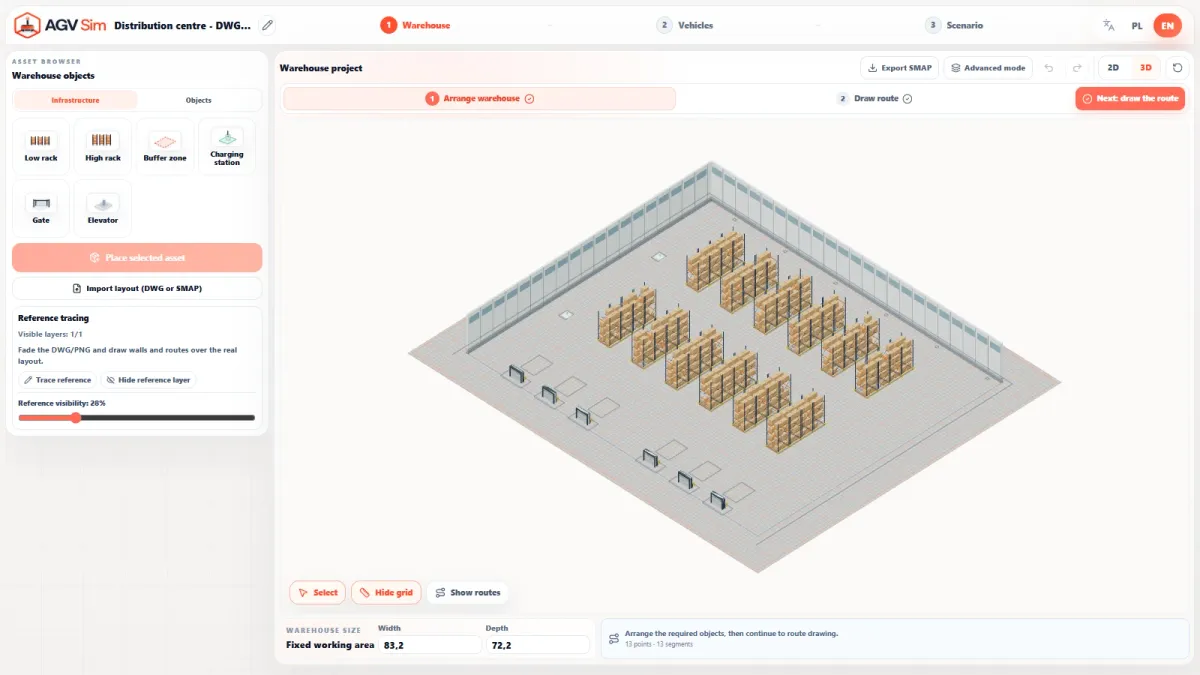
- Planowanie miejsc parkowania i ładowania baterii: Procesy powinny obejmować wyznaczenie odpowiednich miejsc parkingowych dla autonomicznych wózków oraz miejsc do ładowania baterii. To kluczowe dla zapewnienia ciągłości pracy floty AMR i minimalizacji przestojów związanych z koniecznością ładowania.
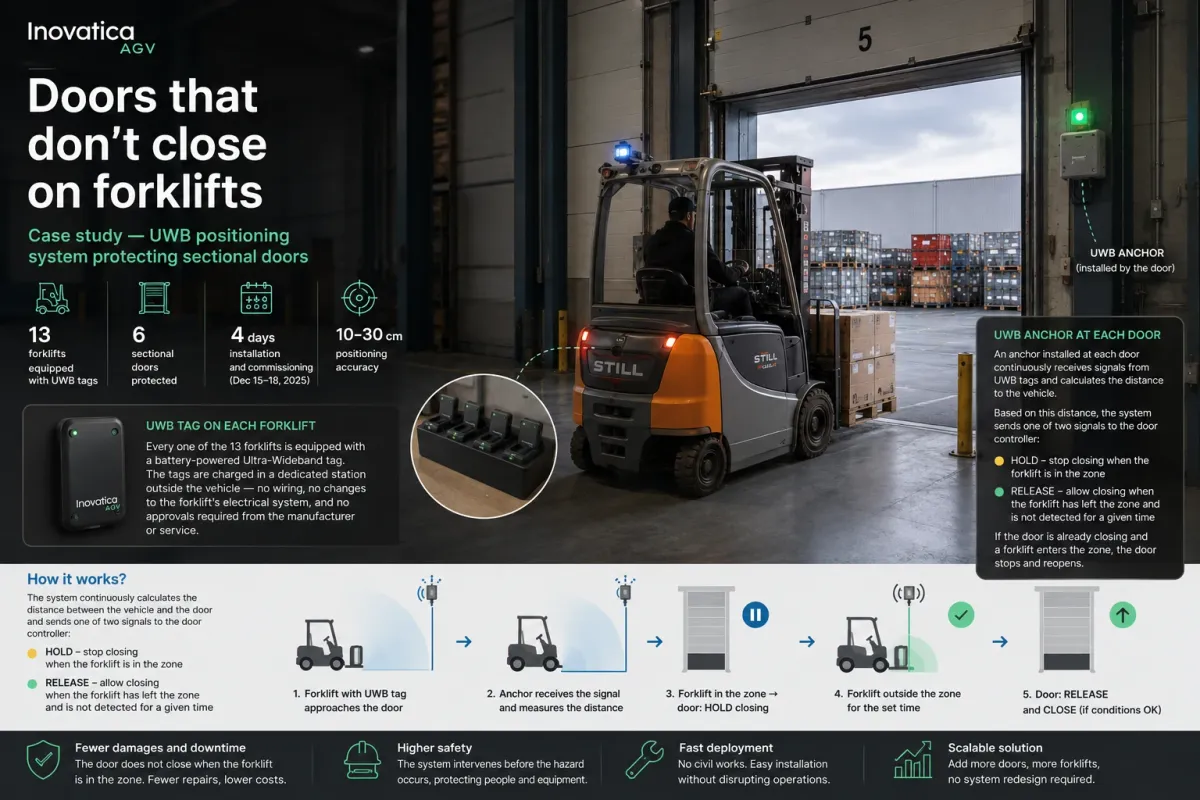
- Sterowanie bramami: Systemy zarządzania flotą robotów mobilnych mają możliwość sterowania bramami, w tym także bramami przeciwpożarowymi. Podczas projektowania procesu należy uwzględnić tę możliwość, aby zapewnić płynność ruchu robotów, automatyzując otwieranie i zamykanie bram, przy zachowaniu nadrzędności funkcji przeciwpożarowych i zasad ewakuacji. Integrację należy uzgodnić z projektantem i dostawcą systemu bezpieczeństwa pożarowego.

Zintegrowanie tych elementów w procesach transportowych zapewnia efektywną, bezpieczną i płynną pracę autonomicznych systemów transportu wewnętrznego.
Od analizy przepływu do rozwoju systemu
Intralogistyka znacznie zmieniła się w ostatnich latach, a roboty mobilne odgrywają ważną rolę w optymalizacji transportu. Wybór rozwiązania dla magazynu lub zakładu produkcyjnego wymaga analizy, wdrożenia i dalszego doskonalenia procesu.
1. Przeanalizuj obecne procesy
Przed integracją robotów przejrzyj obecny transport wewnętrzny:
- Zmapuj przepływy materiałów, komponentów i gotowych produktów przez zakład.
- Wskaż wąskie gardła: miejsca, w których najczęściej występują opóźnienia i zatory.
- Ustal wskaźniki sukcesu: czas, wolumen, bezpieczeństwo lub ograniczenie kosztów.
2. Ustal jasne cele
Roboty mogą przyspieszyć realizację zamówień i ograniczyć koszty operacyjne. Wybór rozwiązania wymaga jednak konkretnych, mierzalnych celów:
- Wydajność: krótszy czas realizacji lub większa przepustowość.
- Oszczędności: niższe koszty pracy lub utrzymania.
- Bezpieczeństwo: ograniczenie ryzyka wypadków.
3. Dobierz typ robota i metodę nawigacji
Roboty mobilne korzystają z różnych metod nawigacji, np. laserowej, SLAM lub taśmy magnetycznej. Wybór zależy od układu zakładu, udźwigu i potrzebnej elastyczności.
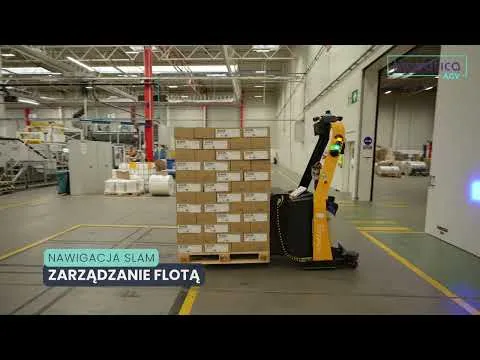
- Roboty AMR (Autonomous Mobile Robots) ze SLAM mogą dostosowywać się do zmiennego otoczenia, co jest przydatne przy częstych zmianach układu.
- Pojazdy AGV (Automated Guided Vehicles) często poruszają się po ustalonych trasach, np. wyznaczonych magnetycznie lub optycznie. Mogą być bardzo efektywne w stabilnych, przewidywalnych procesach.
4. Zaprojektuj bezpieczeństwo i zgodność
Ochrona pracowników i urządzeń ma kluczowe znaczenie:
- Zabezpieczenia: dobierz czujniki przeszkód, zatrzymanie awaryjne i, tam gdzie są wymagane, kurtyny świetlne na podstawie oceny ryzyka.
- Wymagania: sprawdź właściwe przepisy i normy, np. ISO lub ANSI, odpowiednie dla rynku i instalacji.
- Szkolenie: przygotuj pracowników do współpracy z robotami i bezpiecznej obsługi systemu.
5. Testuj, mierz i optymalizuj
Pilotaż pomaga dopracować proces:
- Uruchom roboty w wybranej strefie lub procesie i oceń działanie w rzeczywistych warunkach.
- Na podstawie czasu przejazdów, liczby zatrzymań i przestojów koryguj trasy i parametry.
- Gdy pilotaż działa prawidłowo, rozważ rozszerzenie na cały zakład lub kolejne lokalizacje.
6. Zaplanuj dalszy rozwój
Roboty mobilne powinny być częścią szerszej strategii automatyzacji i rozwoju:
- Modułowość: wybieraj rozwiązania, które można rozbudować i integrować z nowymi technologiami.
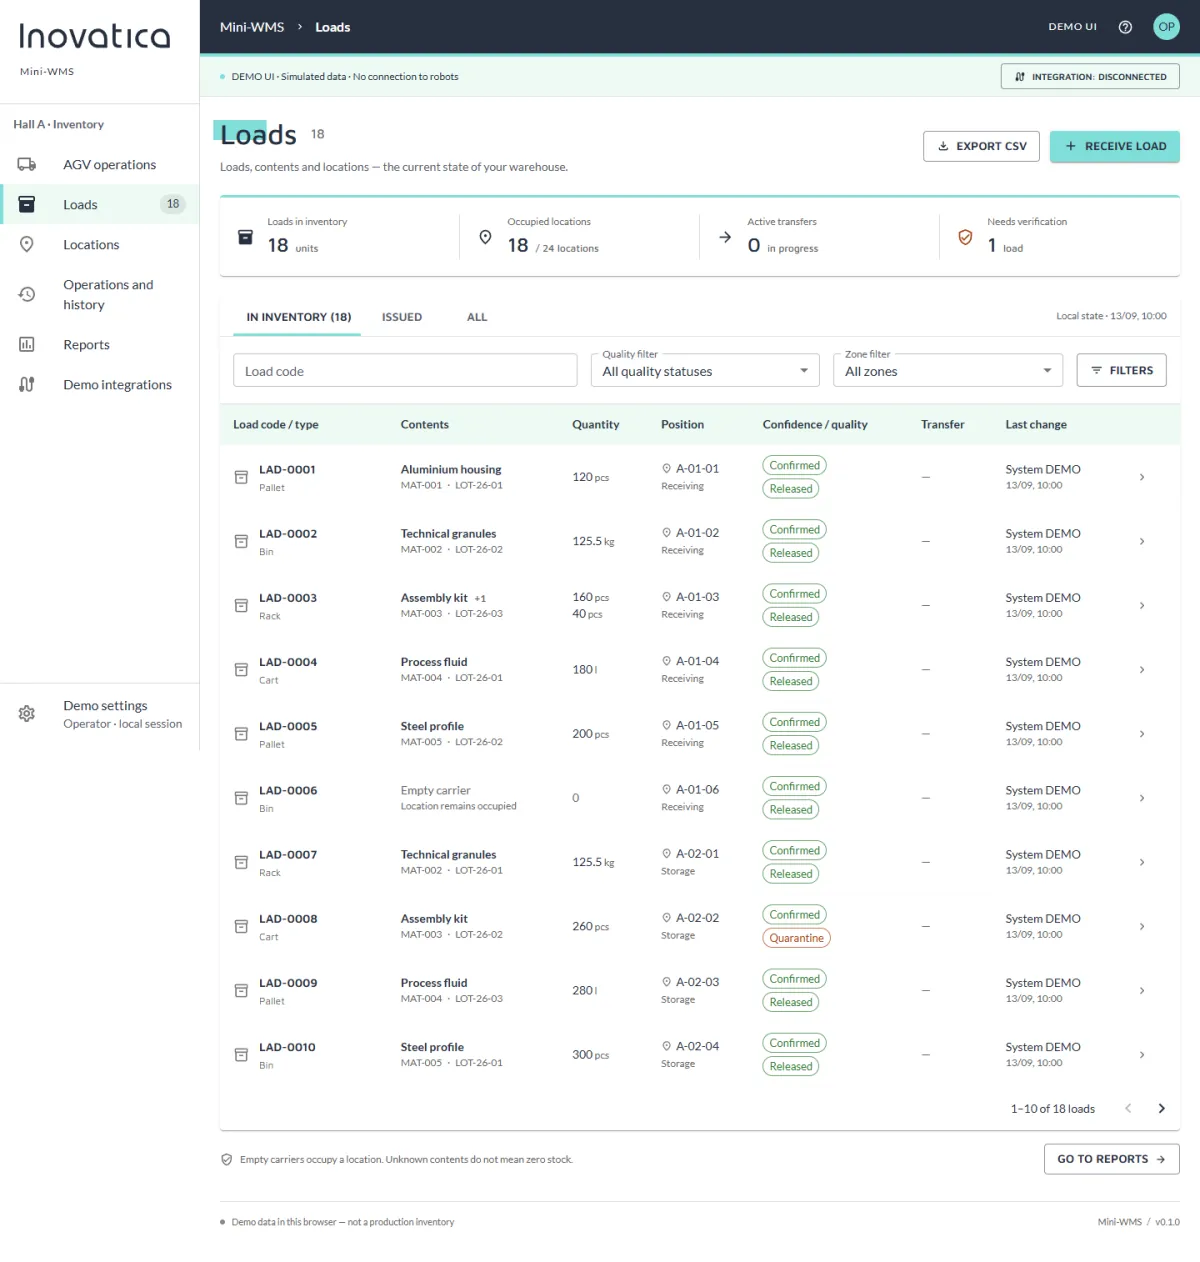
- Współpraca systemów: zapewnij komunikację z WMS (systemem zarządzania magazynem) lub ERP.
- Regularne przeglądy: sprawdzaj, czy technologia nadal odpowiada zmieniającym się potrzebom firmy.
Dobór procesu wymaga zrozumienia potrzeb zakładu, jasnych celów i rzetelnych testów. Dobrze zaplanowane wdrożenie może ograniczyć koszty, zwiększyć wydajność i poprawić bezpieczeństwo. Przemyślana integracja robotów pomaga przygotować się na dalsze zmiany związane z Przemysłem 4.0.
Zakres ISO 3691-4:2023 — bezpieczeństwo pojazdów bez kierowcy i ich systemów.